SYS / 1KOHM.FR / v1.050.63 N · 3.06 E · LILLE conseil et expertise
1kΩhm.fr
PRJ-04 · Robotique · Enchanted Tools · 2021 à 2023

Les runes de Mirokaï

Des galets connectés qui guident un robot jusqu'à l'objet à saisir, même derrière un mur.

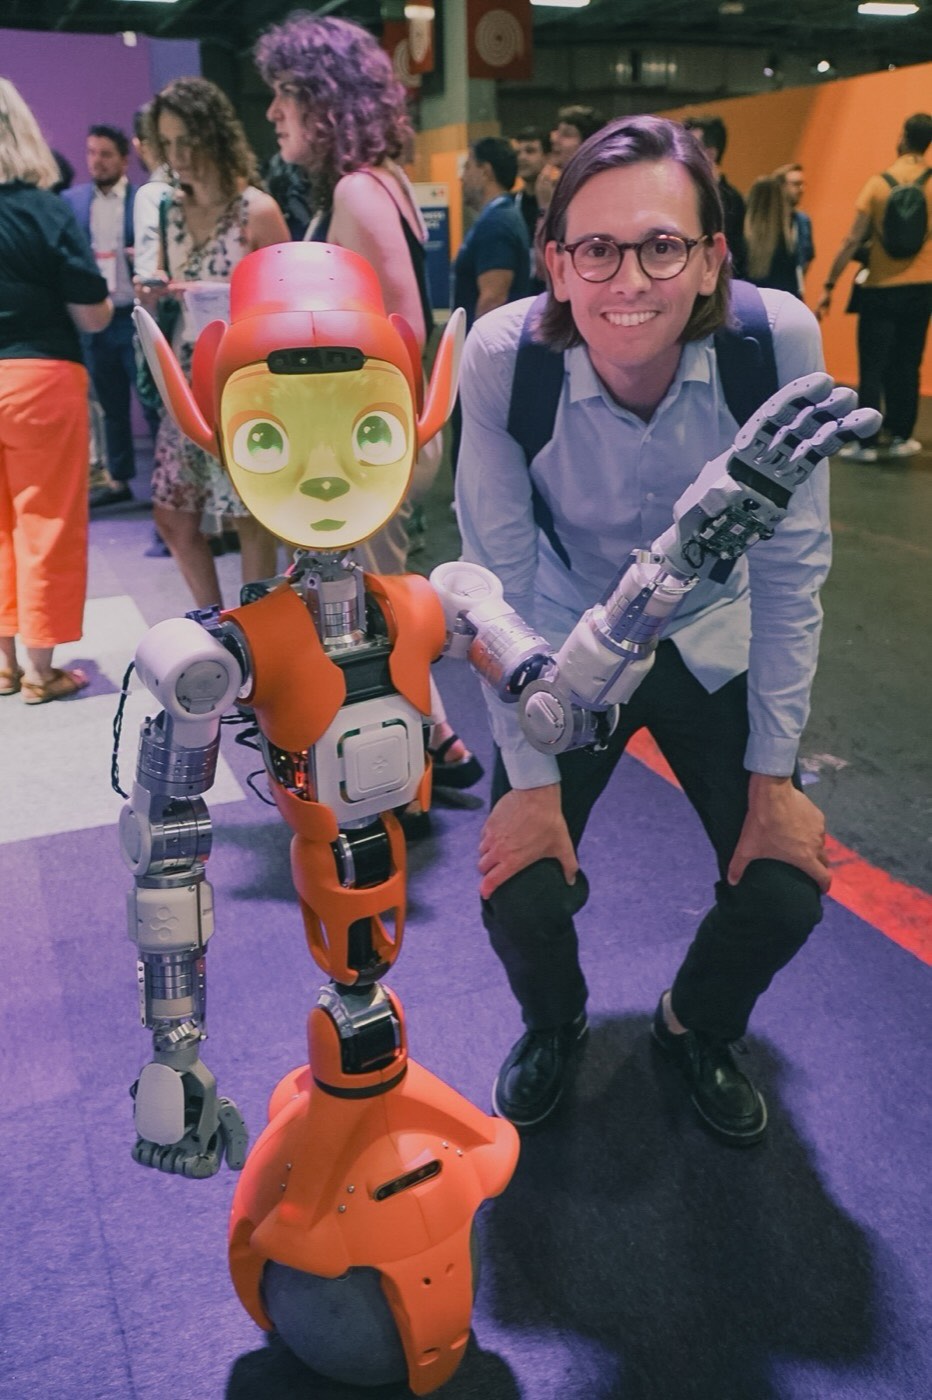
Rudy Houque accroupi à côté du robot Miroki, à VivaTech en juin 2023
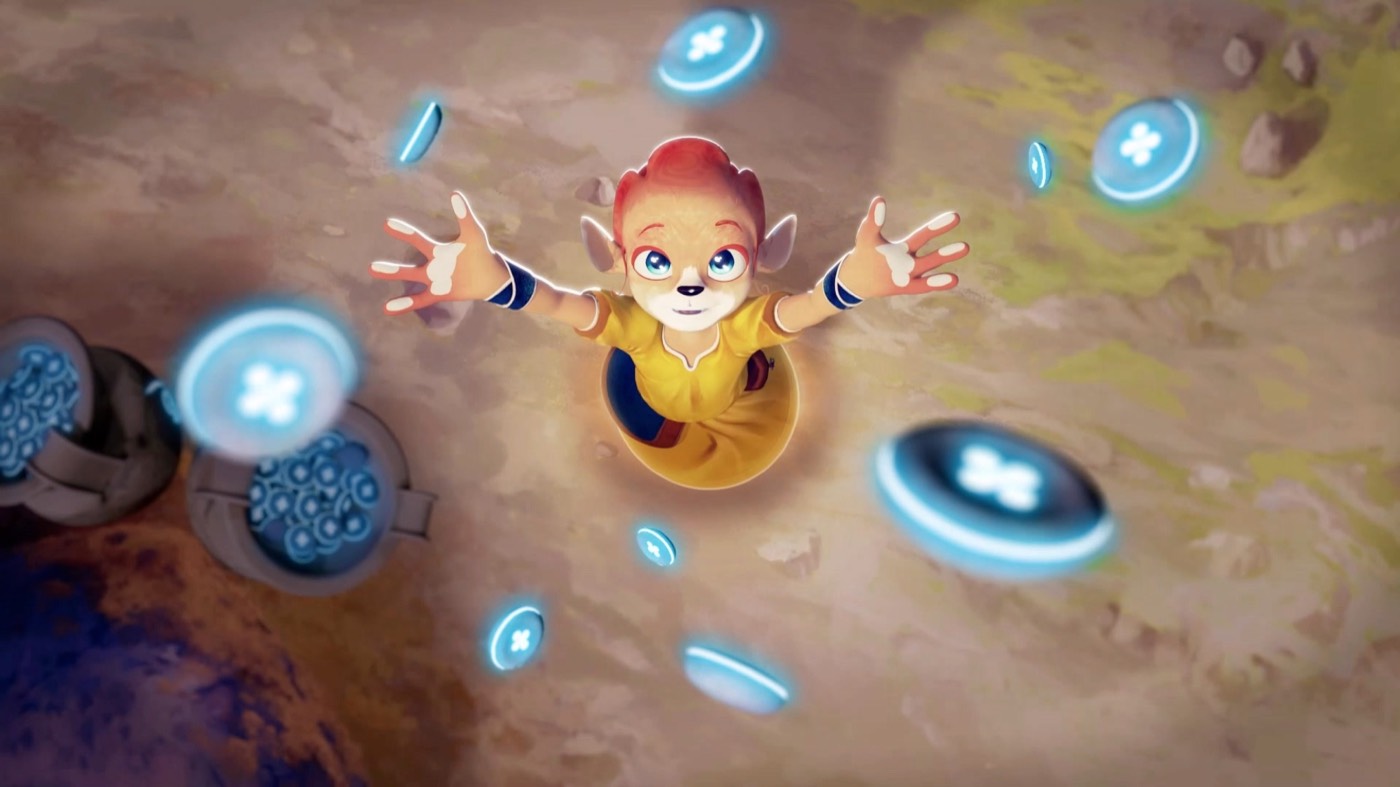
Image du film d'animation de l'univers Mirokaï : une créature lance les runes lumineuses en l'air
Le produit

Le robot sait où chercher

Mirokaï est un robot qui rend service dans les hôpitaux et les lieux d'accueil : il va chercher un objet et le rapporte. Pour le trouver, il suit une rune, un petit galet clipsé sur la poignée de l'objet. La rune signale sa position en permanence. Le robot sait dans quelle direction aller, même quand l'objet est dans une autre pièce. Le soir, les runes se rangent sur leur socle et se rechargent toutes seules.

  • Retrouvé à travers les mursLe robot localise l'objet hors de sa vue
  • Pensé pour son universUne pierre gravée, douce au toucher, qui s'éclaire
  • Rechargé sans effortOn pose la rune, l'aimant la place, la charge démarre
PRÉCISION5°sur la direction de la rune, à travers une cloison
DÉLAI3 sem.pour un nouveau design et une dizaine de runes injectées
AUTONOMIE6 moispar charge, en localisation permanente
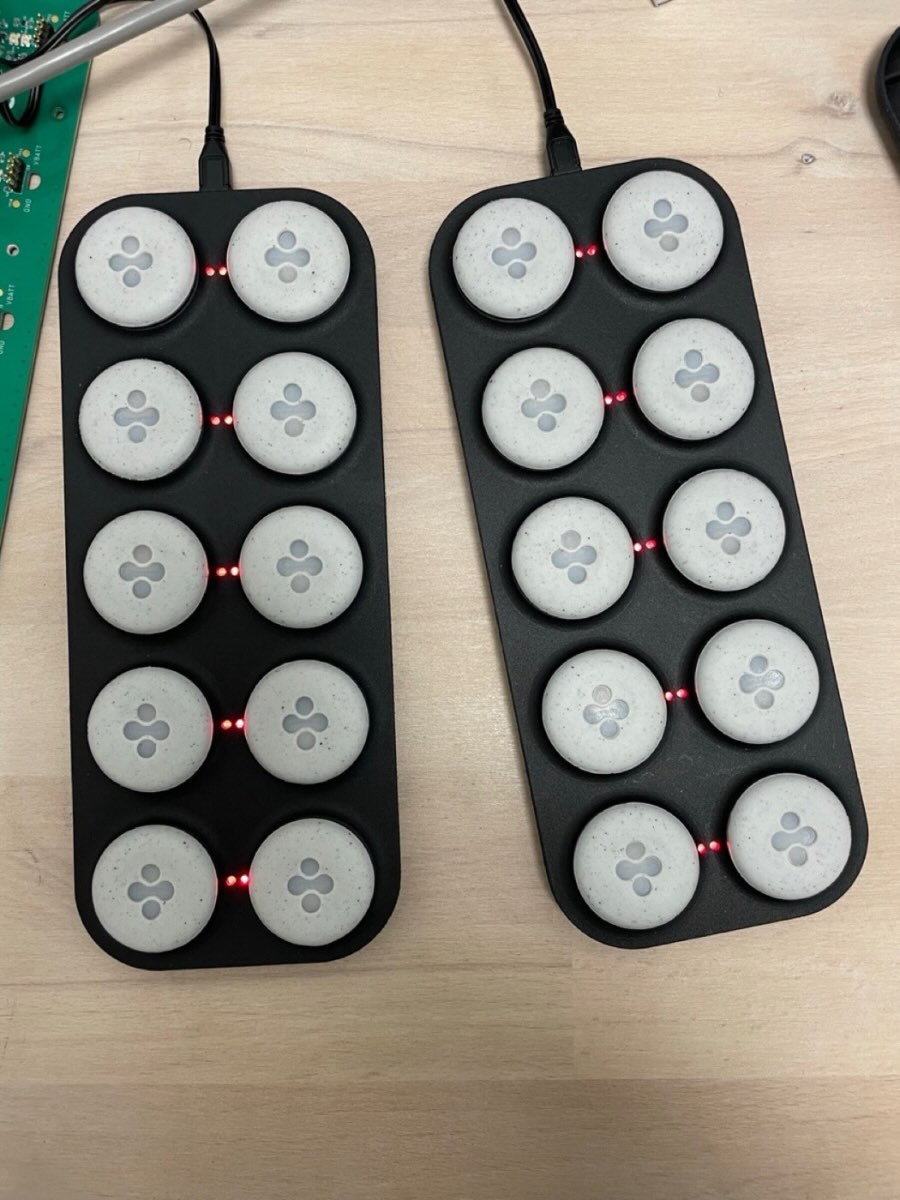
SOCLE10runes rechargées à la fois
LIVRÉESCentainesde runes, commande après commande
L1

Le projet

pour tout le monde
Besoin
En novembre 2021, une start-up discrète, Simplex Robotics, cherche comment faire circuler un robot dans un espace partagé avec des humains et lui faire attraper un objet, toujours le même : une poignée. Ses caméras suffisent tant que l'objet est en vue. Le robot doit aussi savoir où il se trouve quand il est dans une autre pièce, derrière une cloison.
Réponse
J'ai comparé deux technologies, le Bluetooth avec mesure d'angle d'arrivée et la RFID UHF, par des essais en conditions réelles. Le Bluetooth l'a emporté. Avec l'équipe de BLUEGRioT, nous avons ensuite conçu la rune qui équipe la poignée, son électronique sur mesure, son boîtier injecté dans nos ateliers de Lille et un socle qui en recharge dix à la fois.
Résultat
Une dizaine de runes injectées livrées trois semaines après un changement complet de design. Puis des commandes successives, jusqu'à plusieurs centaines de runes. En juin 2023, les runes apparaissent dans le film d'animation de l'univers Mirokaï, projeté le soir du lancement du robot à Paris.
RÔLE

Mon rôle

responsabilités et compétences
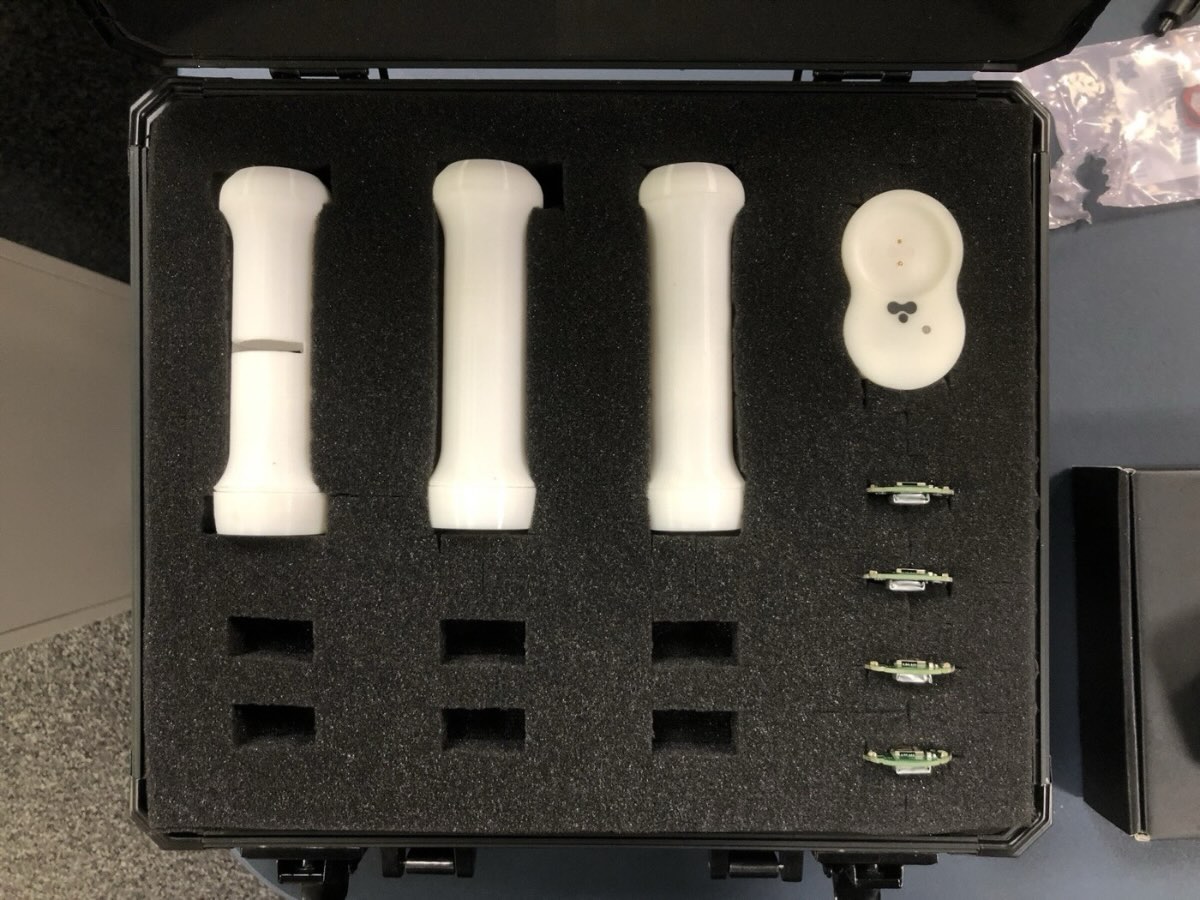
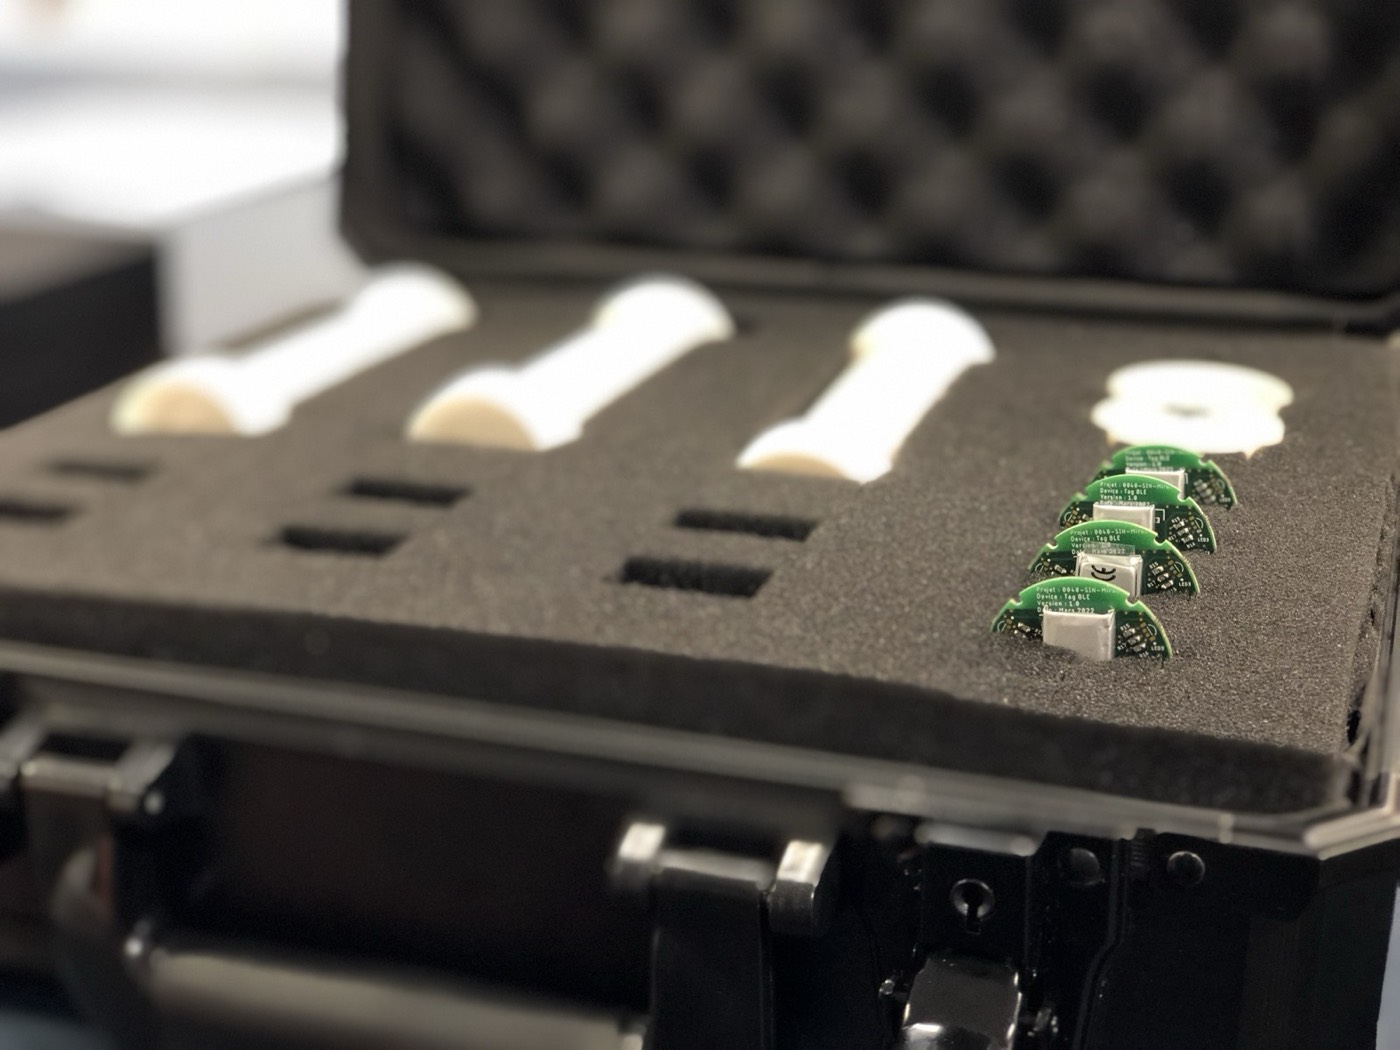
La mallette des premières livraisons : poignées imprimées en 3D et premières cartes électroniques, mars 2022

Directeur technique chez BLUEGRioT. Seul sur toute la phase d'étude, de l'avant-vente aux résultats d'essais, puis à la tête de l'équipe qui a conçu et produit les runes. J'ai participé à tout, y compris au logiciel du lecteur côté robot.

Compétences techniques

Bluetooth AoALocalisation intérieureRFID UHFBasse consommationPlans de testInjection plastiquePetite série

Savoir-être

Démarche par essaisAutonomieRéactivité sous délai courtPédagogie avec le clientCoordination design et ingénierie

Étude et avant-vente

  • Recueil du besoin auprès d'un client qui en disait très peu
  • Proposition commerciale et ateliers d'essais, rédigés et soutenus seul
  • Sourcing et commande des composants d'essai

Tests et validation

  • Plans de test Bluetooth et RFID UHF, menés en conditions réelles
  • Présentation des résultats et recommandation au client
  • Étude de consommation mesurée pour fixer l'autonomie

Architecture et conception

  • Architecture de la rune, du lecteur et du socle
  • Port d'extension pour de futurs capteurs
  • Logiciel du lecteur à antennes multiples, avec le développeur embarqué

Pilotage

  • Équipe pluridisciplinaire : designers produit, mécanique, électronique, logiciel embarqué
  • Planning, approvisionnement, fabrication des séries
  • Contrôle et livraison des runes

Interfaces

  • Équipe technique du client, puis son fondateur
  • Fabricants des modules radio et leur distributeur
  • Usineur des moules et fournisseur de matière
L1

L'histoire du projet

six moments clés
01

Un client qui ne dit presque rien

Novembre 2021, une visioconférence. Deux personnes se présentent au nom de Simplex Robotics. Elles ont entendu parler de BLUEGRioT par un distributeur de composants. Elles construisent un robot et veulent savoir si nous maîtrisons la localisation en intérieur.

Le robot évoluera dans un espace de type open space et devra attraper une poignée. Sur son apparence, sur l'usage final : rien. J'ai pris le besoin tel qu'il était et j'ai proposé une démarche par essais, pour mesurer avant de choisir.

Les premiers prototypes, nous les livrions en main propre à Paris, dans les locaux du client, rangés dans une mallette.
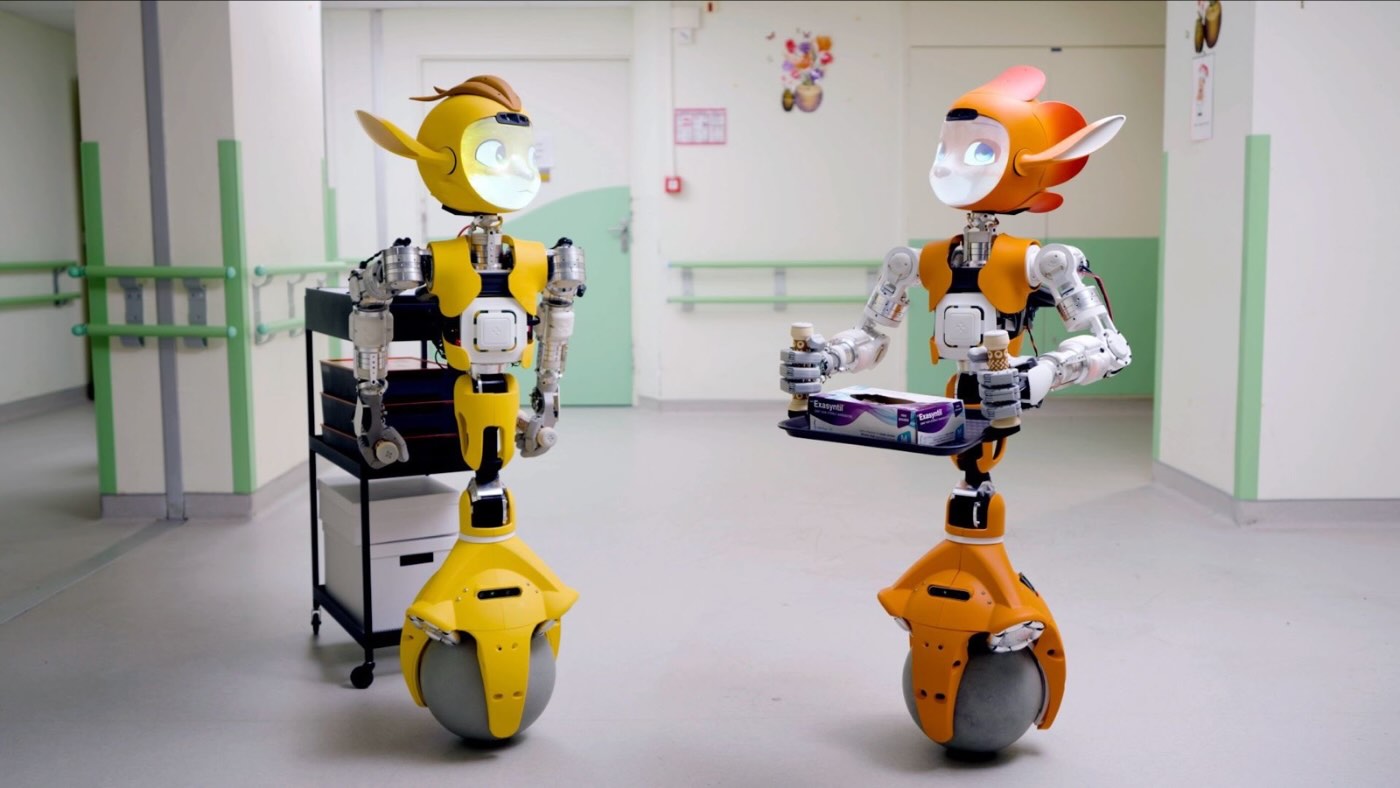
Les robots Miroki et Miroka dans un couloir d'hôpital, l'un portant un plateau
Les premiers prototypes étaient livrés en main propre à Paris, chez Enchanted Tools, dans cette mallette
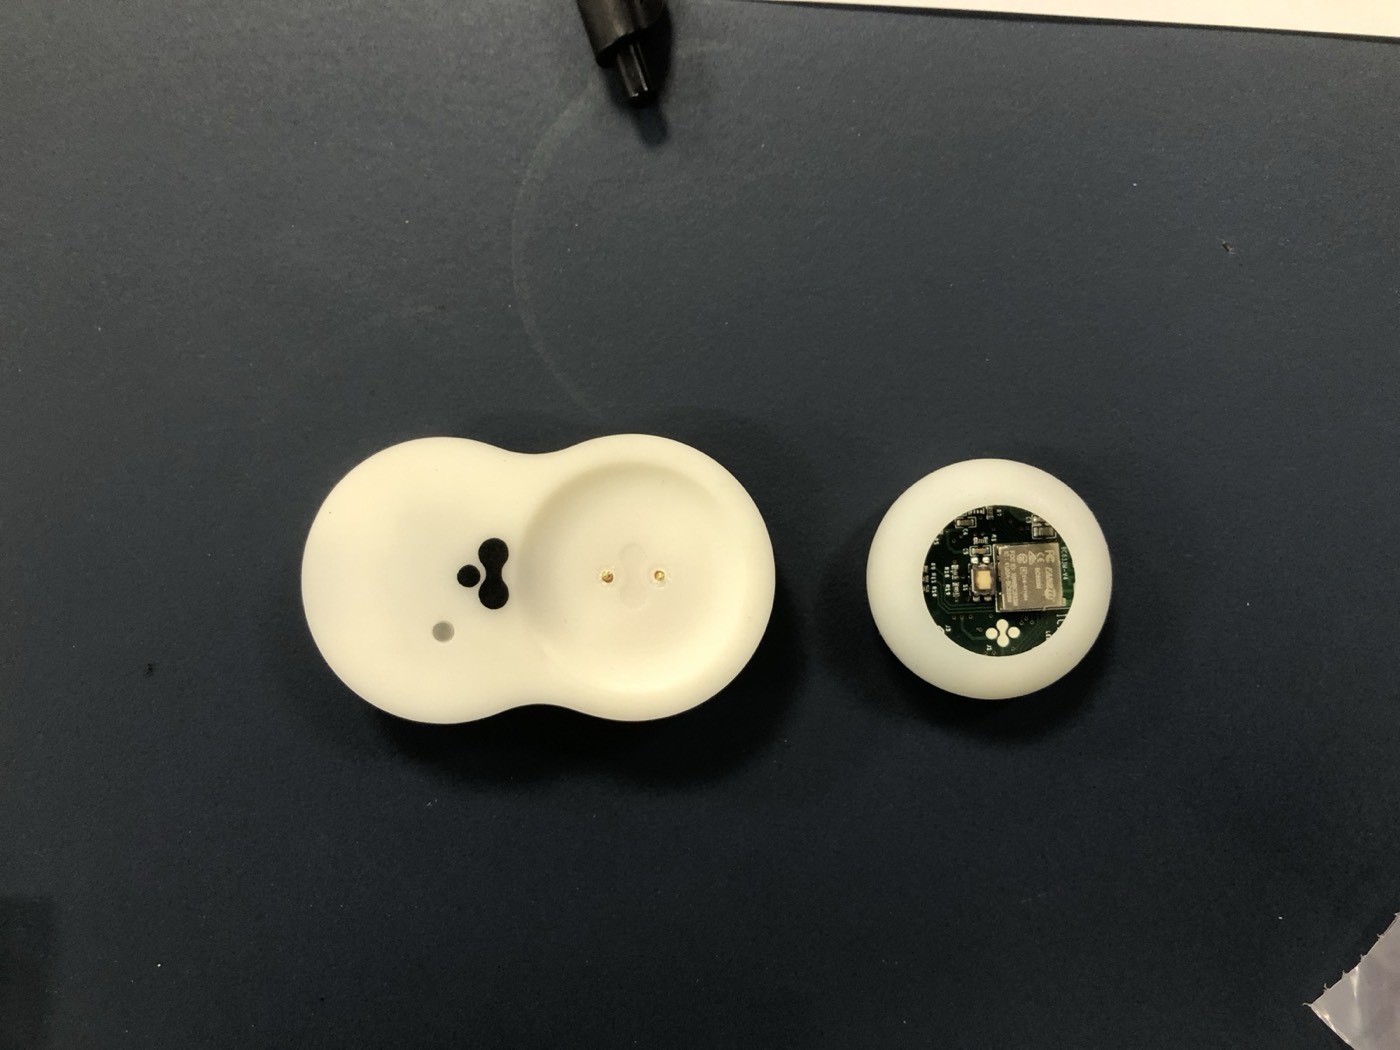
Premier prototype imprimé en 3D en résine : une étiquette et son chargeur à une place
02

Un tabouret à roulettes en guise de robot

J'ai retenu deux technologies. La RFID UHF lit une étiquette sans pile à plusieurs mètres. Le Bluetooth avec mesure d'angle d'arrivée demande une petite batterie dans l'étiquette, mais indique dans quelle direction elle se trouve.

J'ai installé le lecteur sur un tabouret à roulettes, avec une caméra. Une croix de LED indiquait si l'étiquette était plus à gauche, à droite, en haut ou en bas. J'ai déplacé le tabouret comme un robot, point de mesure après point de mesure, l'étiquette cachée derrière un mur. Le Bluetooth a gagné : la direction était connue à 5° près, y compris à travers une cloison.

Essai au laboratoire : la mire du lecteur vise une étiquette cachée, avec la carte de localisation en incrustation
Vue du lecteur pendant l'essai : la croix indique la direction de l'étiquette
03

Une électronique qui laisse la porte ouverte

Le choix du Bluetooth a aussi convaincu le client pour une autre raison. Une rune active, avec sa propre carte électronique, peut accueillir d'autres fonctions plus tard. Nous avons prévu un port pour brancher des capteurs de température ou de luminosité sans refaire la carte.
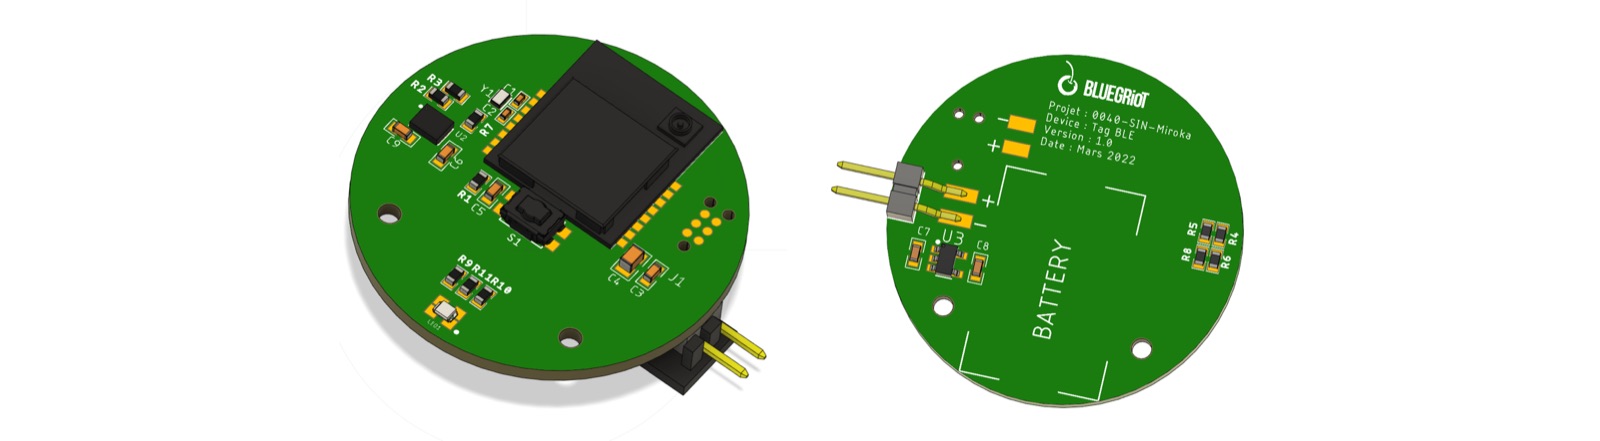
Dans 38 mm de diamètre, il a fallu loger la batterie, la radio, un accéléromètre, trois LED, un bouton au clic franc et les contacts de recharge.
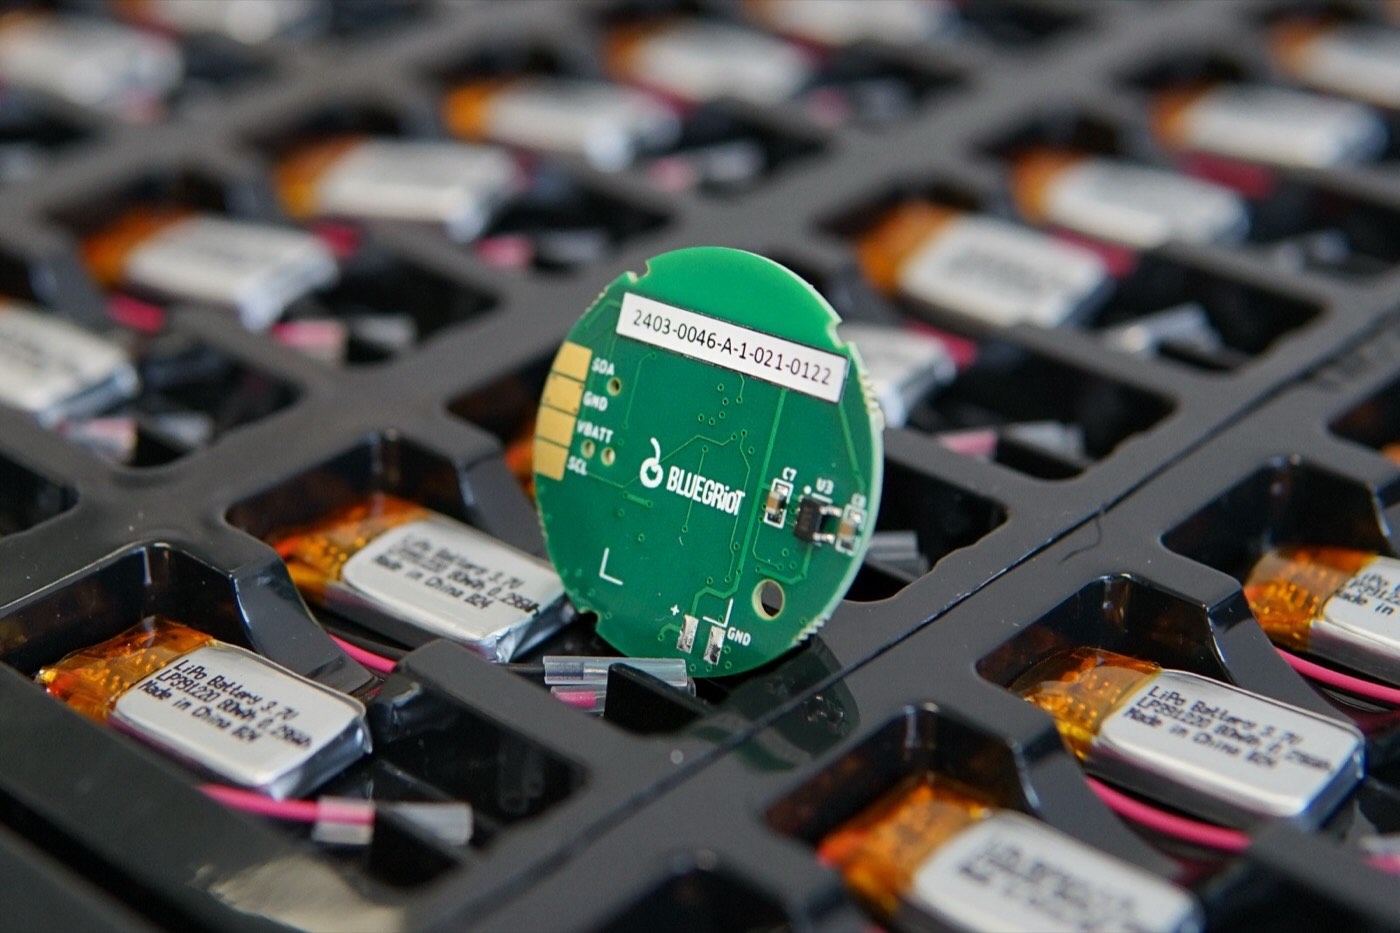
Une carte de rune posée devant le plateau de batteries, prête pour l'assemblage
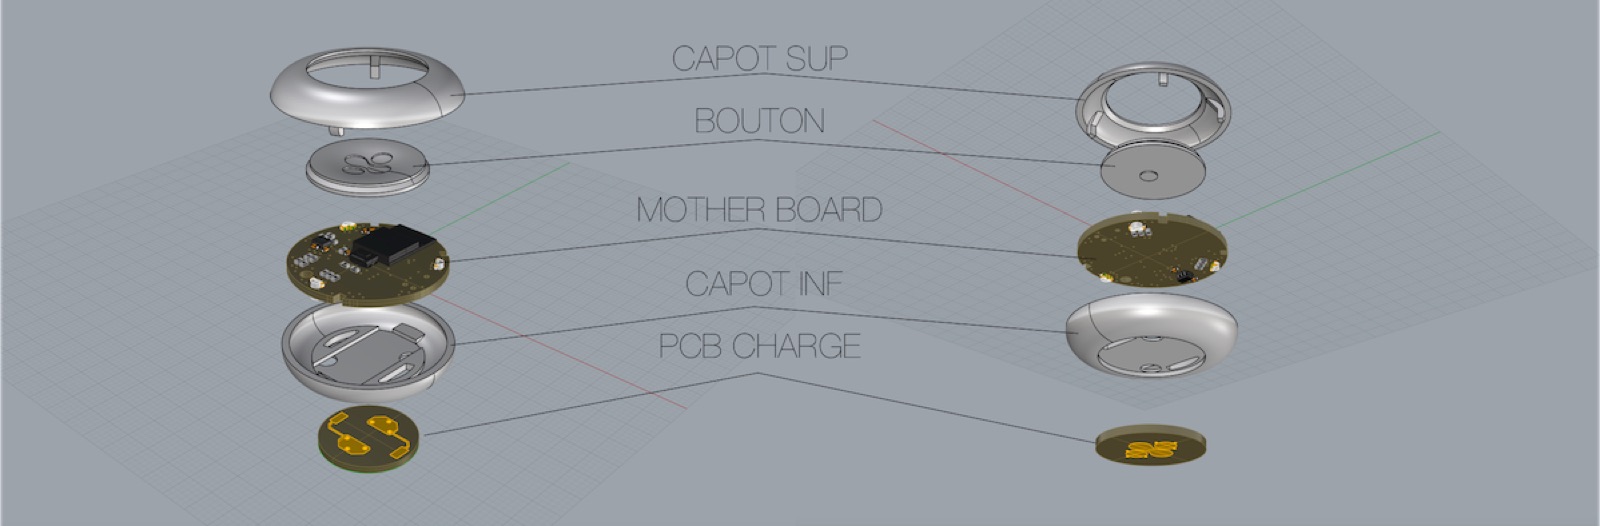
Vue éclatée de la rune : capot supérieur, bouton, carte mère, capot inférieur, carte de charge
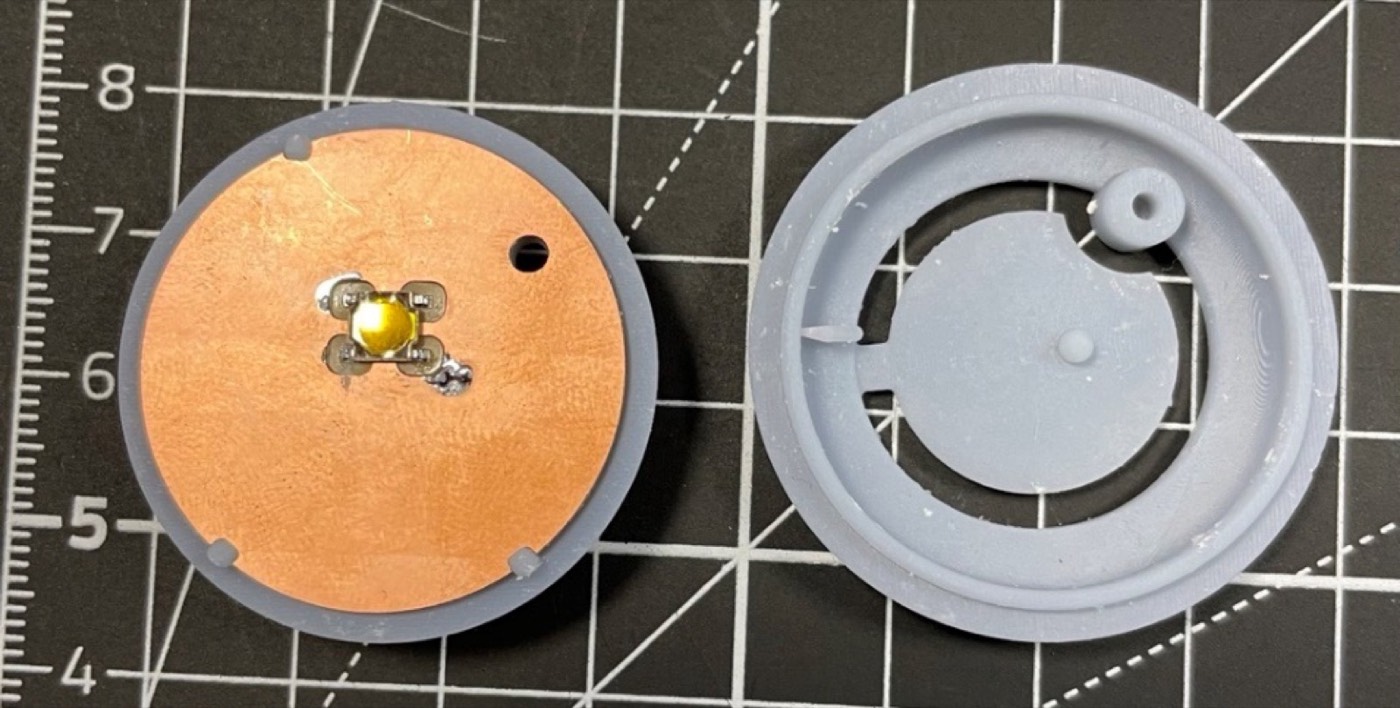
La carte électronique ronde de la rune, recto et verso
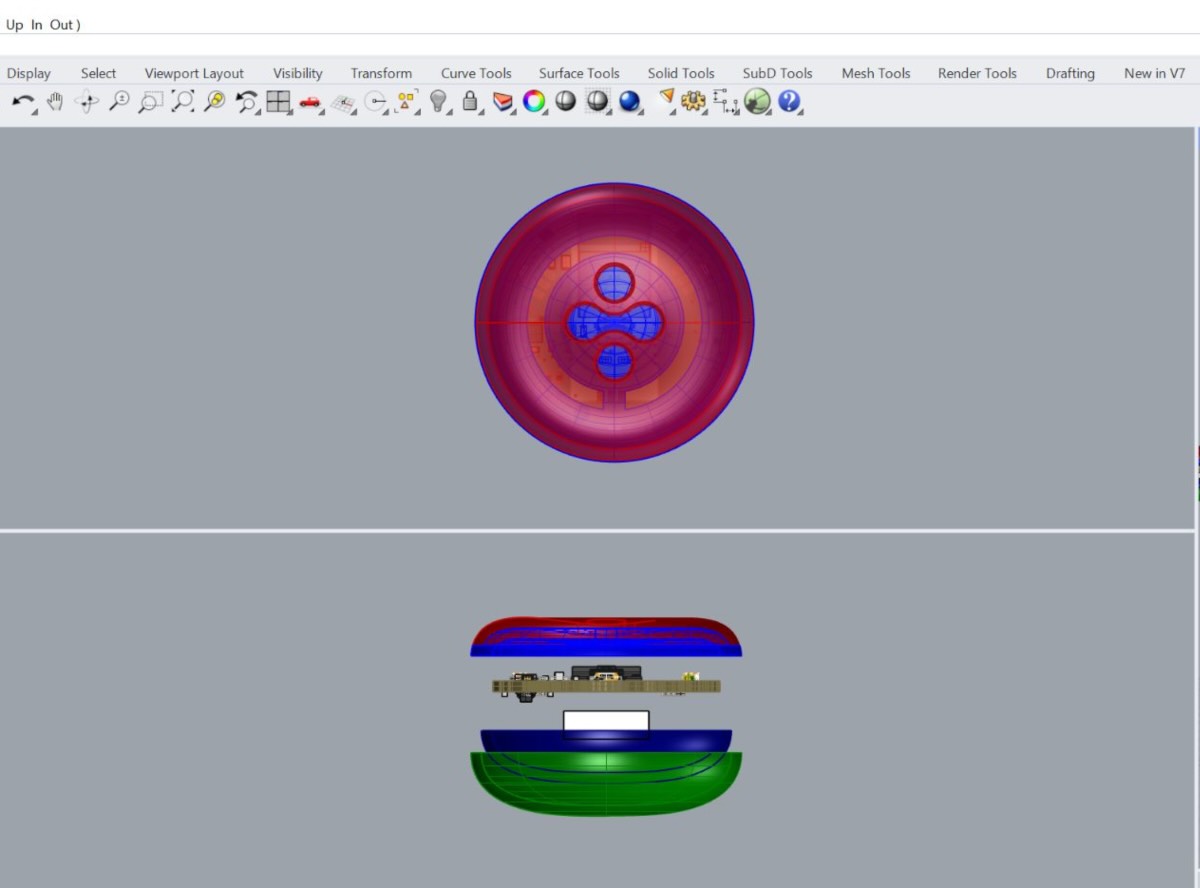
Architecture 3D de la rune : la carte électronique imbriquée entre les pièces mécaniques
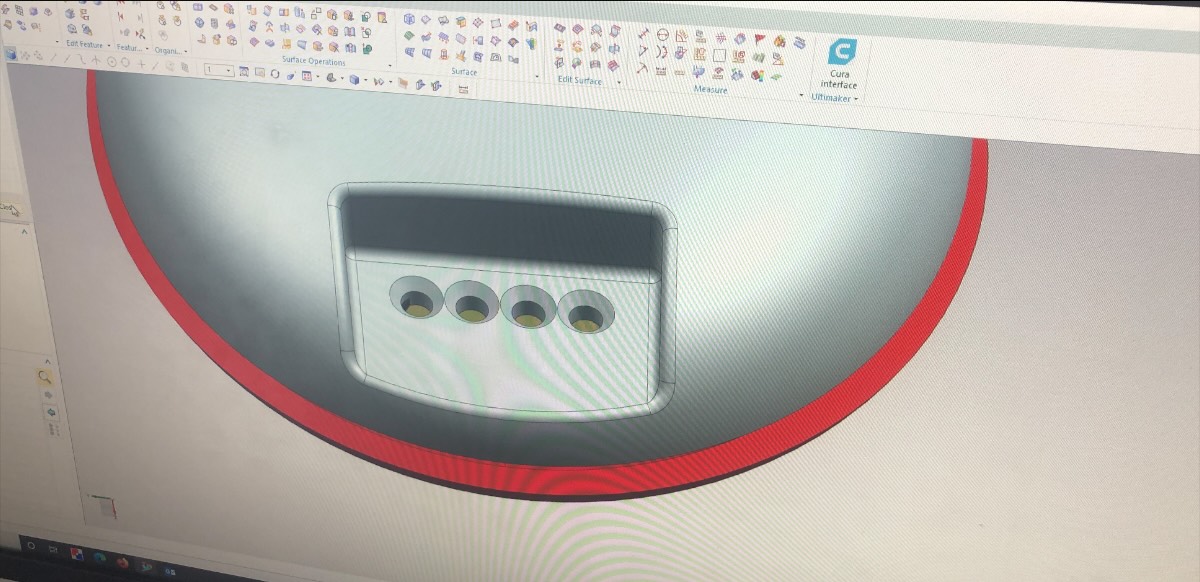
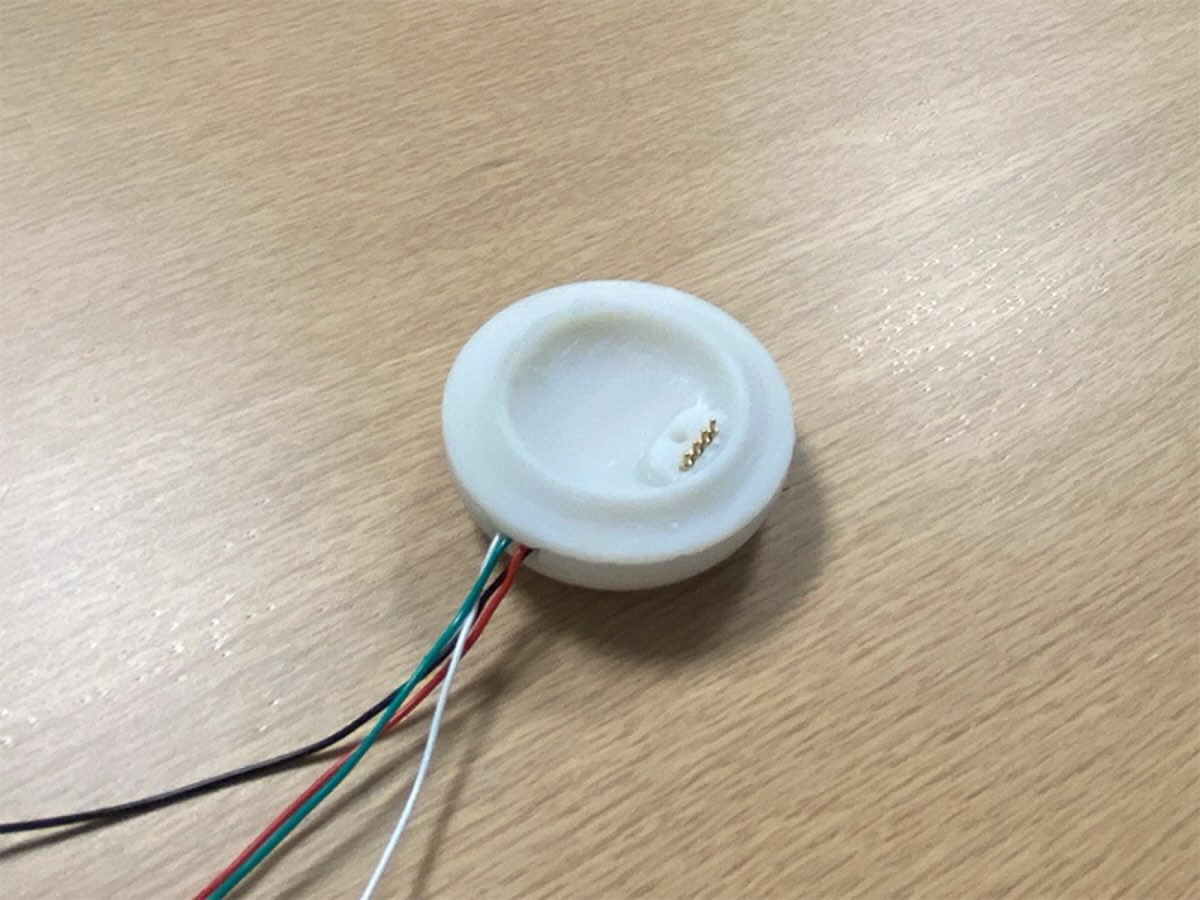
Modélisation des broches de contact de la rune, pour la recharge et le branchement de capteurs sur un bus I2C
04

« Je veux une rune »

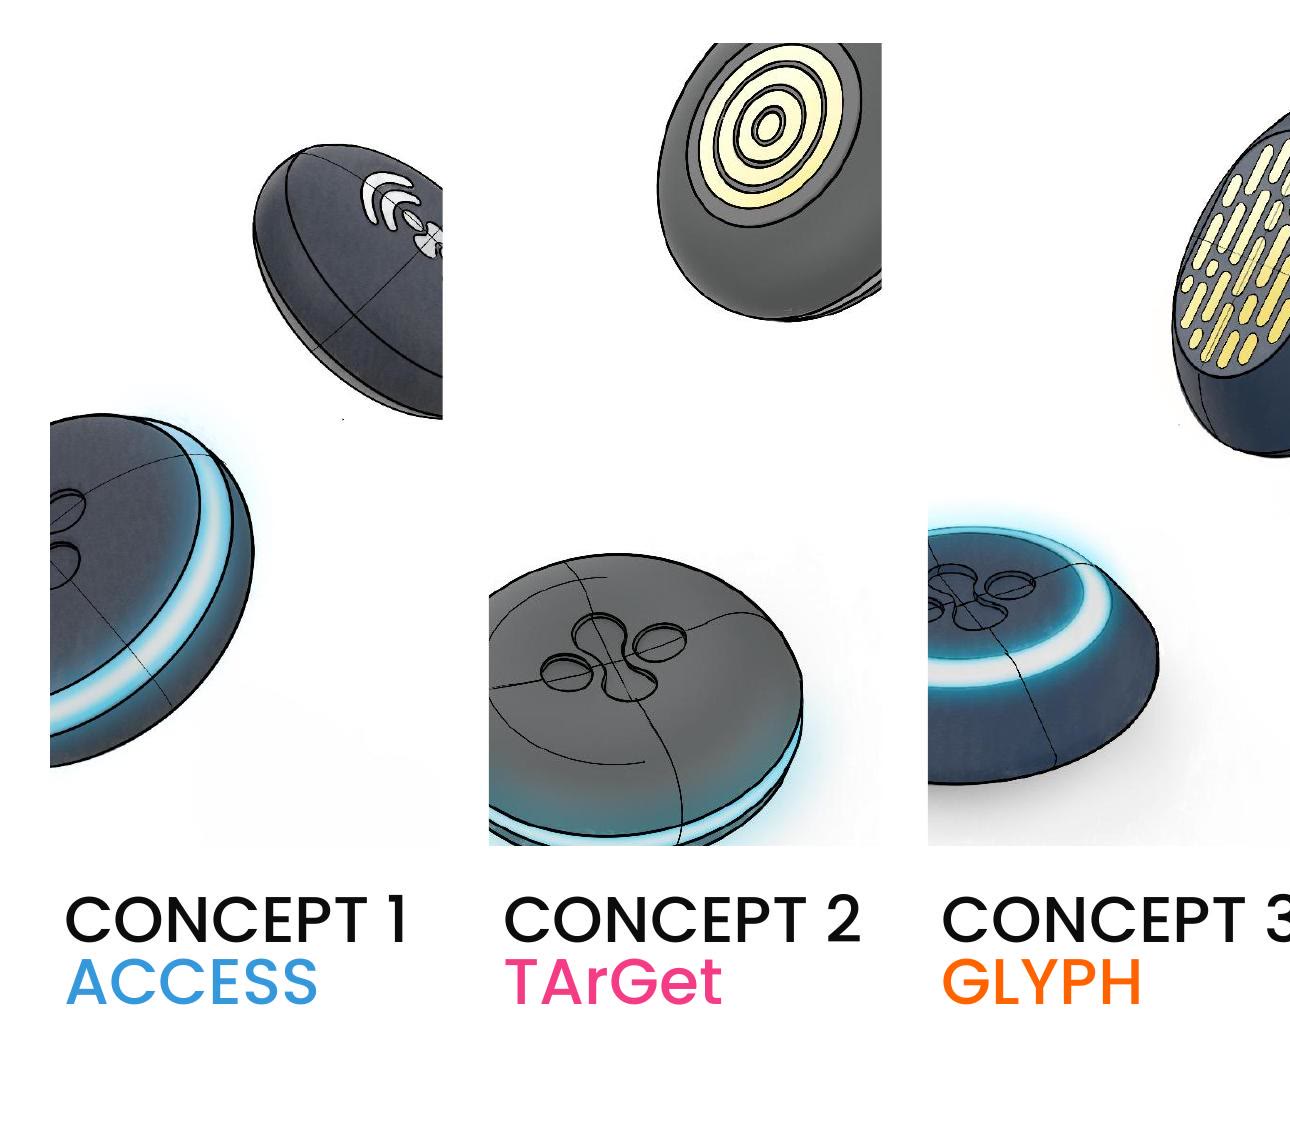
Nos trois premières pistes de design avaient l'allure soignée d'un objet d'hôpital, comme le brief le laissait entendre. Elles ont été refusées. Jérôme Monceaux, le fondateur, cocréateur des robots Nao et Pepper, nous a alors reçus en visioconférence et tout a changé.
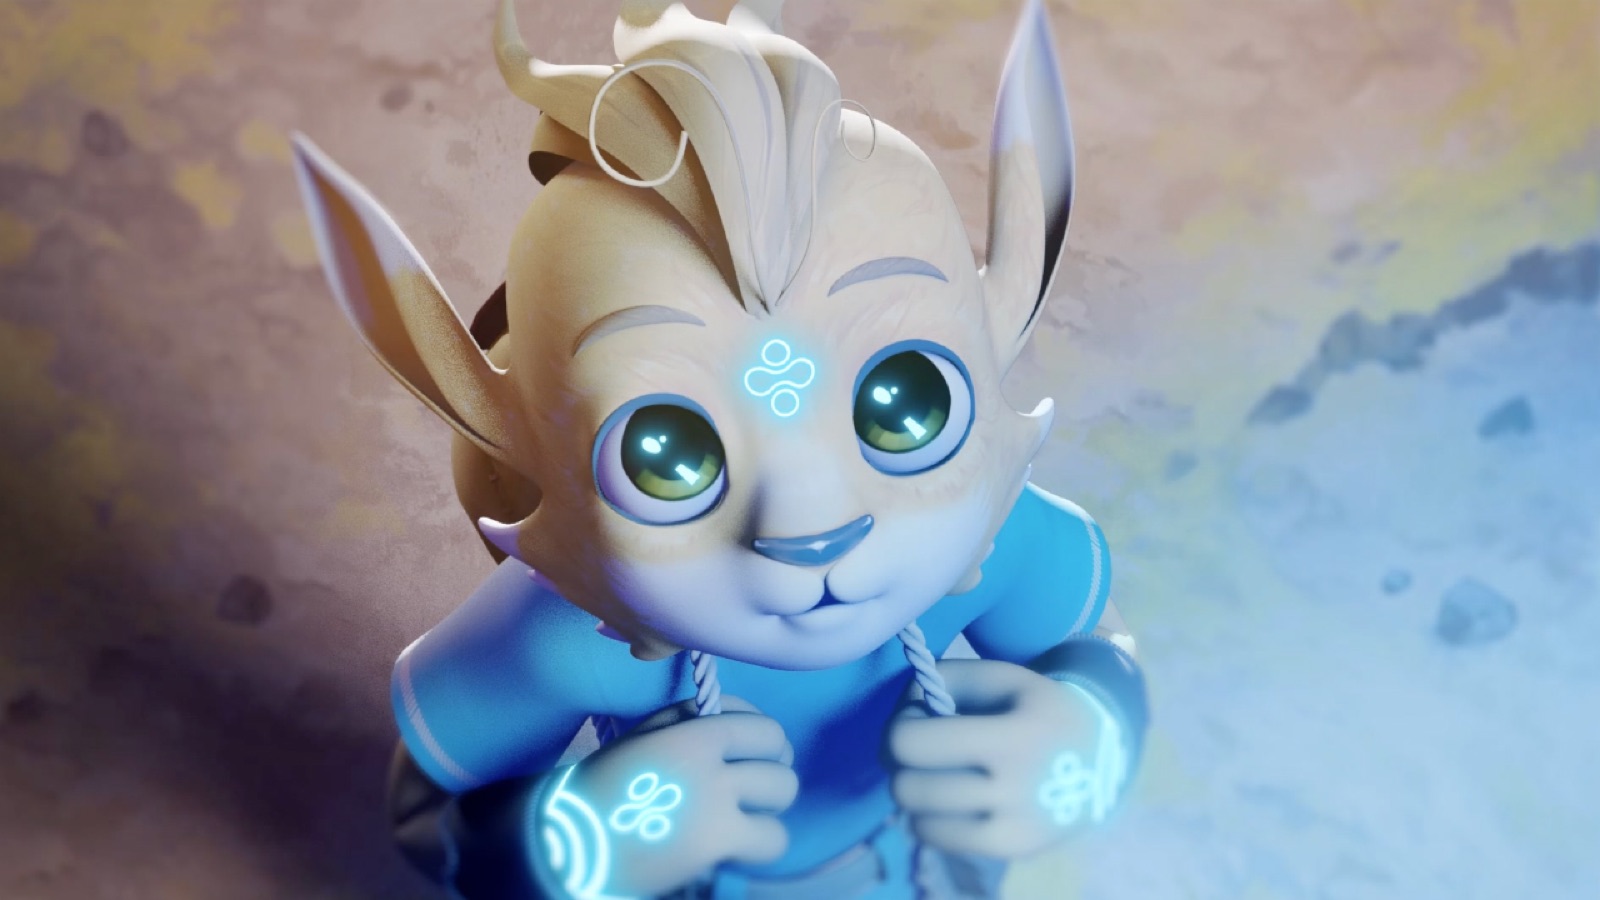
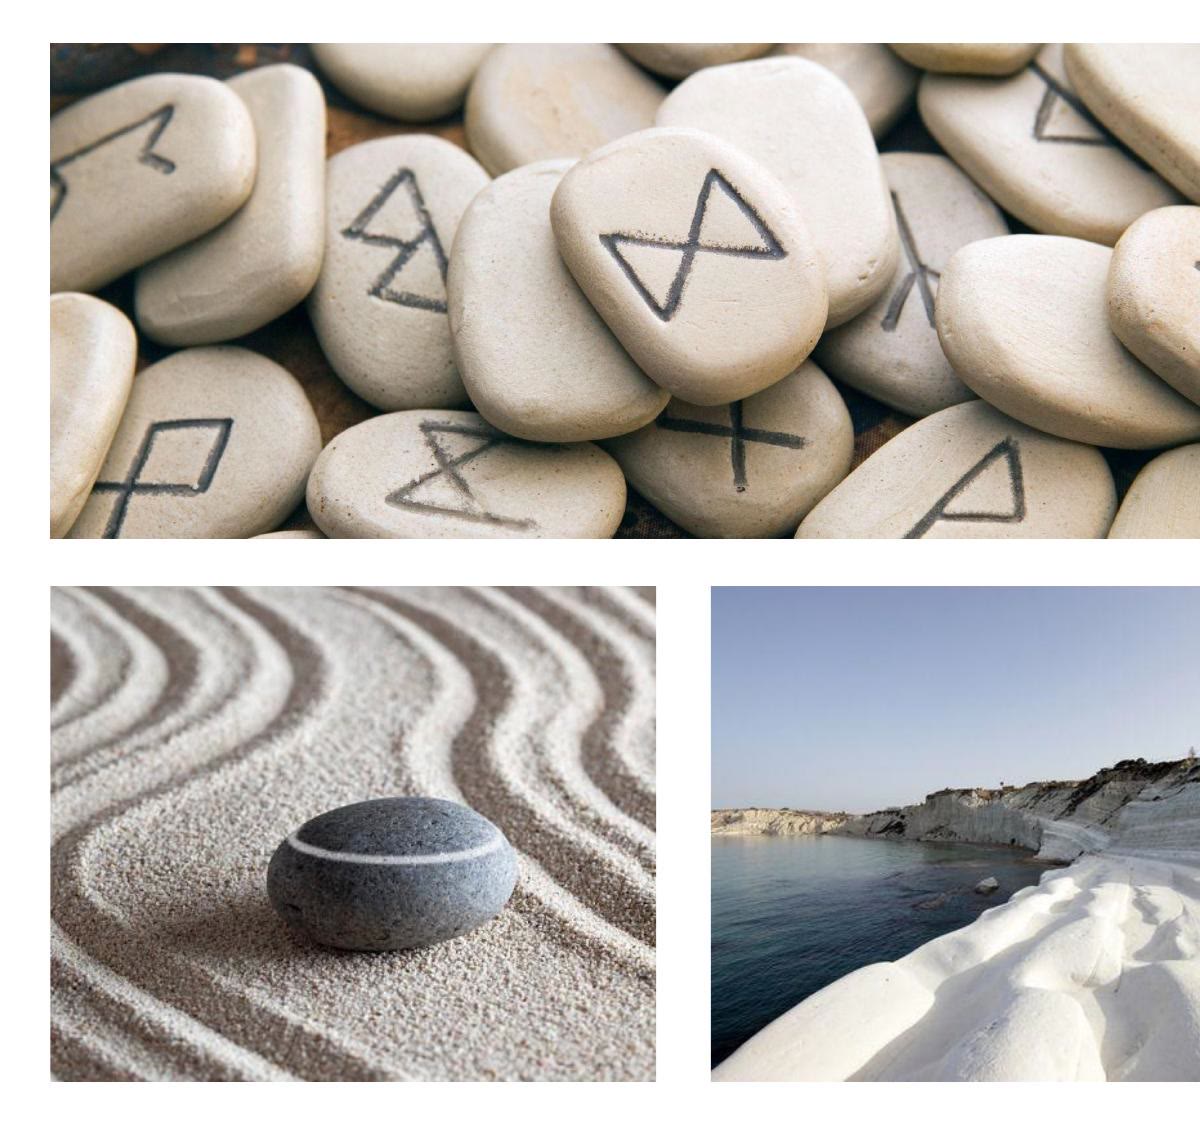
Simplex Robotics devenait Enchanted Tools. Le robot était le scaphandre de petites créatures venues d'une autre planète, avec un visage projeté dans le casque et des oreilles qui bougent, loin des robots trop humains qui mettent mal à l'aise. Son brief tenait en une phrase : il voulait une pierre ancienne, gravée d'un signe. Une rune. Et il nous laissait trois semaines.

Image du film d'animation : une créature Mirokaï aux grands yeux, une rune lumineuse sur le front
Les trois premiers concepts, Access, Target et Glyph, refusés par le client
Planche d'inspiration : galets gravés de runes, pierre, minéral
05

Trois semaines, de la pierre au plastique

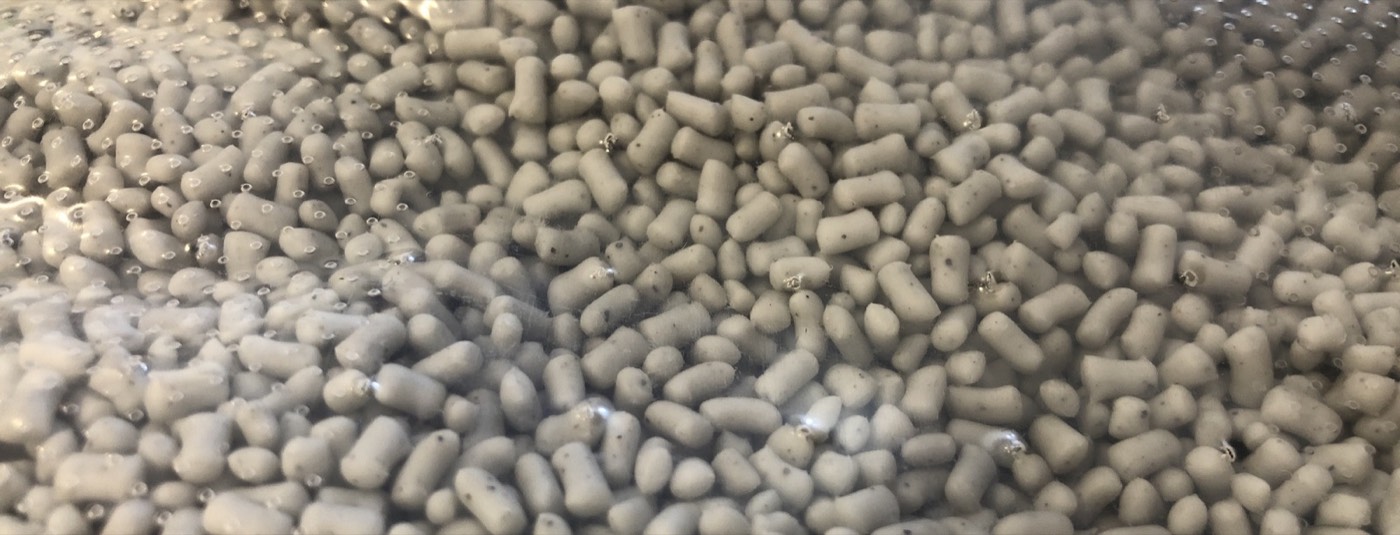
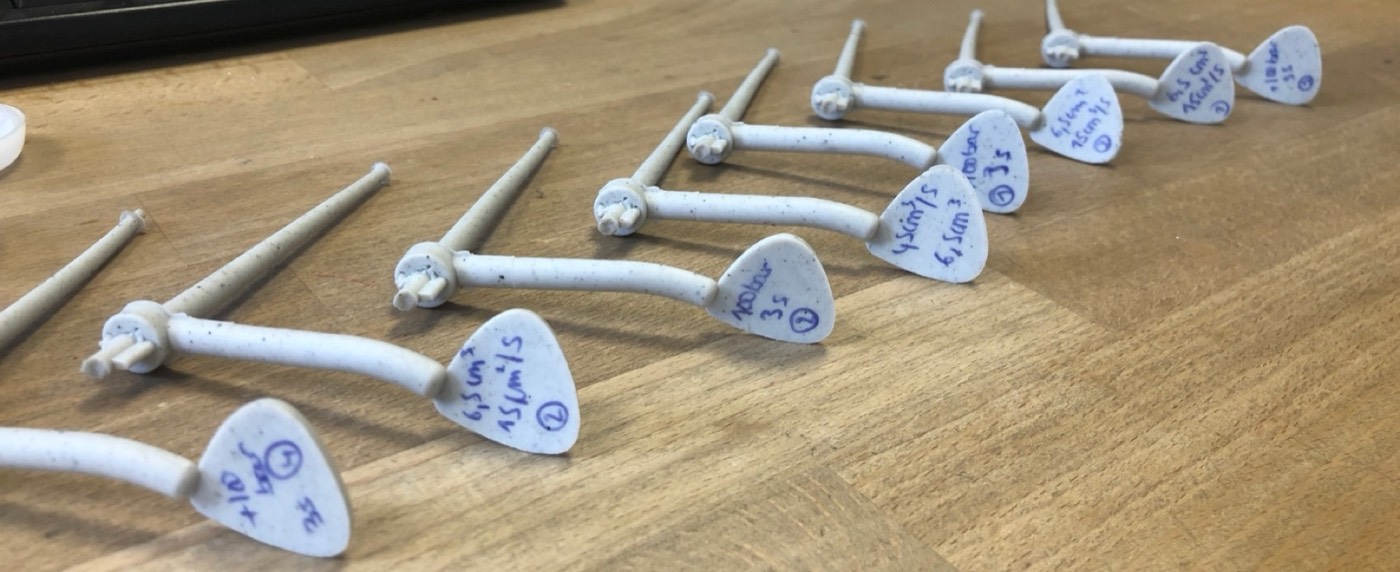
Les designers produit ont tout repris, du croquis à la rune et son anneau qui diffuse la lumière de trois LED. Pour imiter le minéral, nous avons choisi une matière souple mouchetée, injectée comme une coque que l'on enfile sur la partie rigide.

Les moules ont été usinés pendant que nous faisions des essais d'injection sur ceux d'un autre projet. Avec les réglages du fabricant, la matière était trop fluide : il a fallu baisser fortement température et pression pour obtenir une pièce propre. Une dizaine de runes injectées ont été livrées en main propre à Paris.

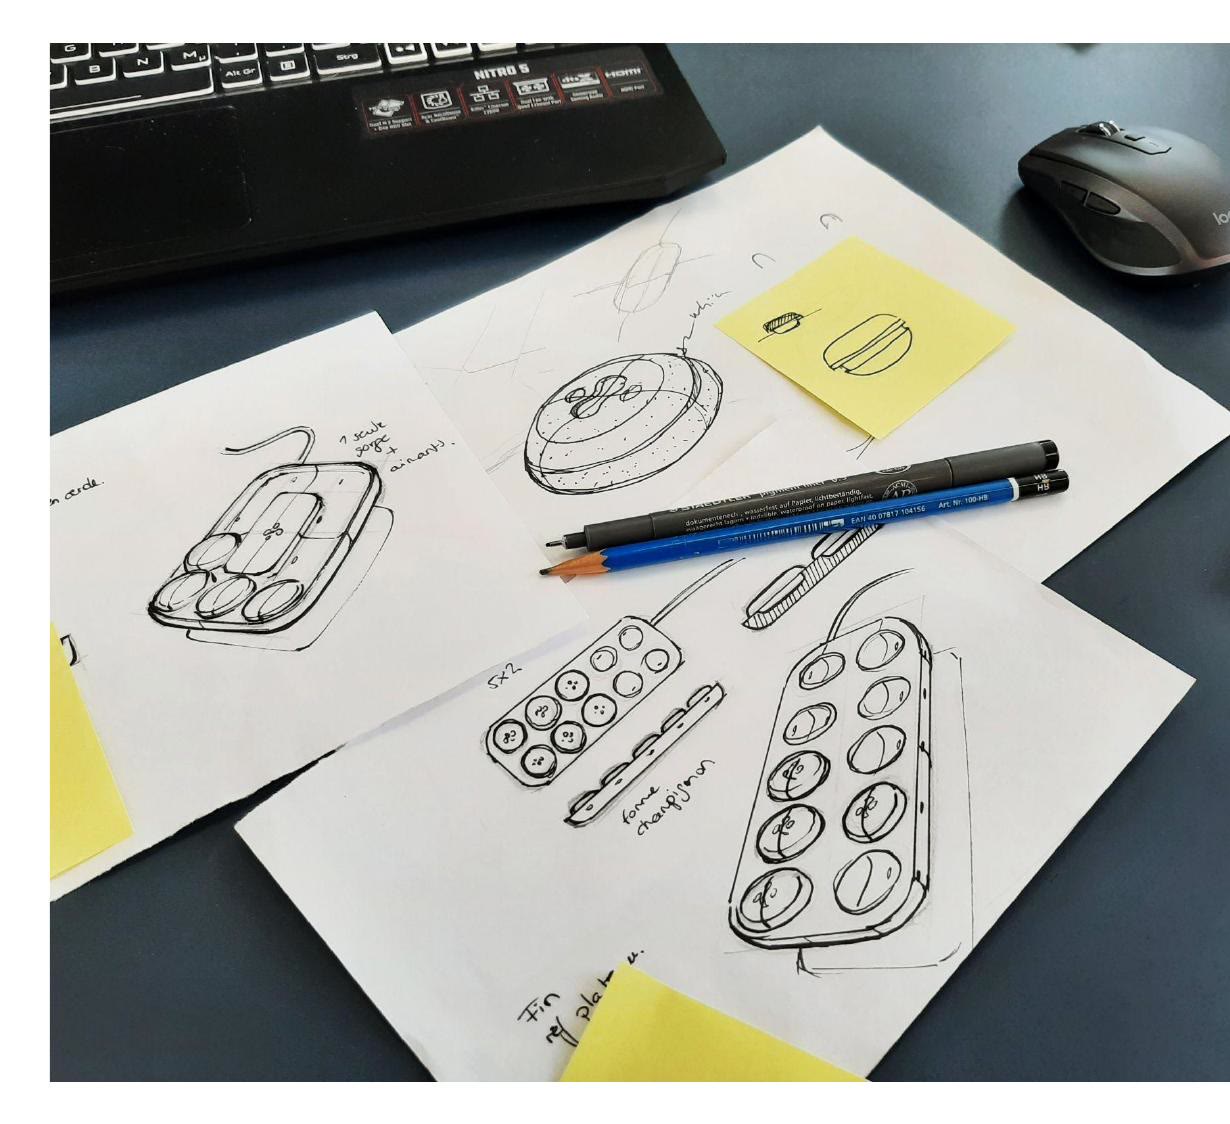
Croquis de la rune et du socle de recharge sur la table de travail
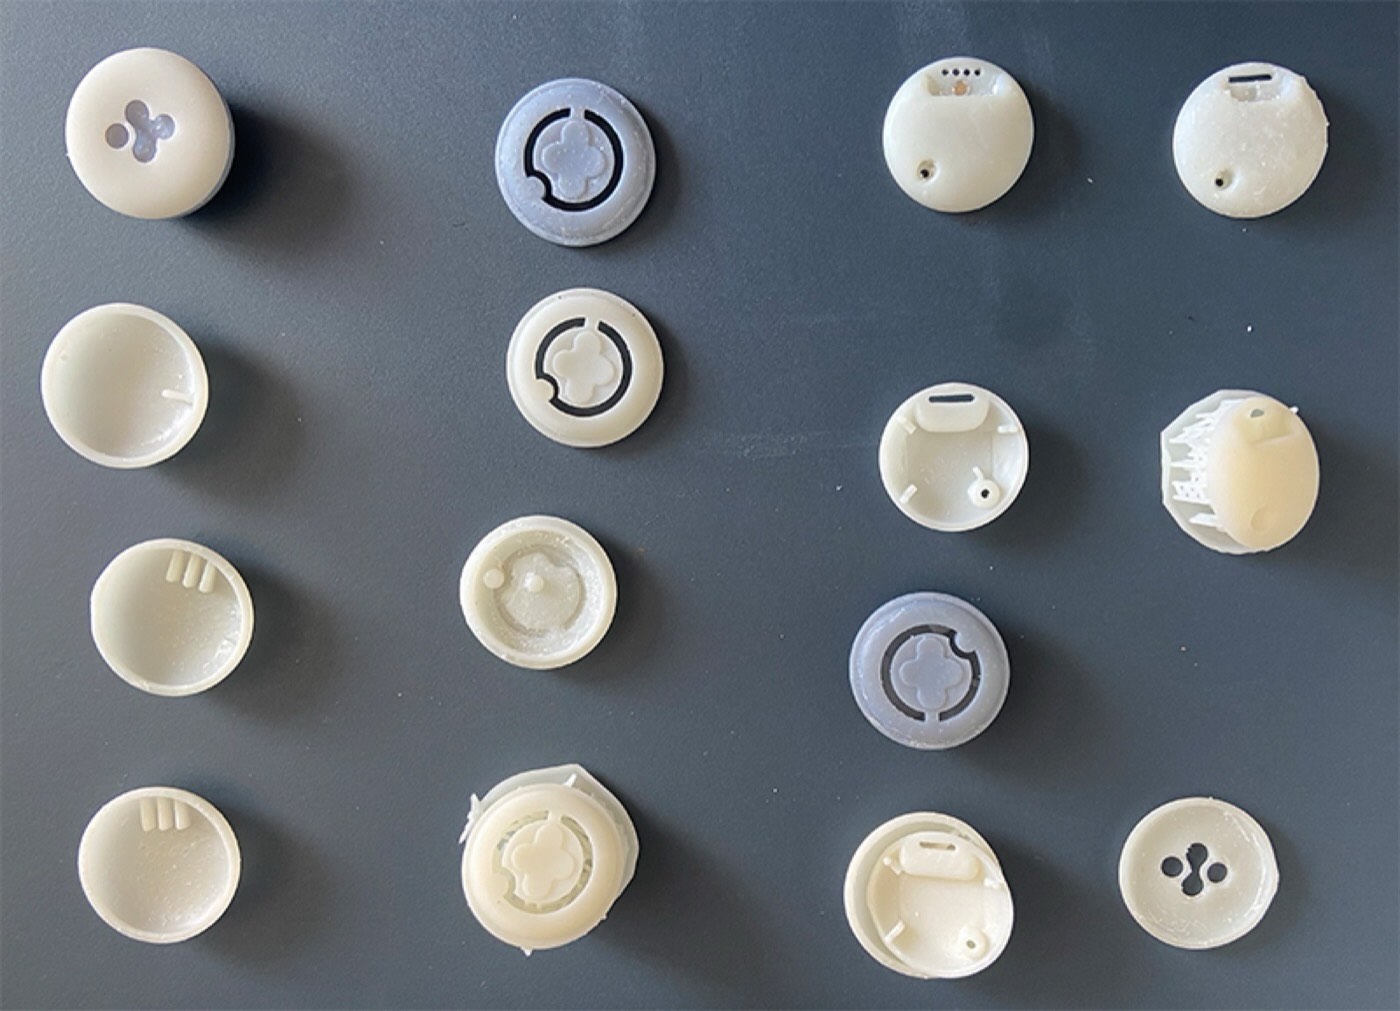
Maquettes imprimées en 3D des capots, pour régler le clic du bouton
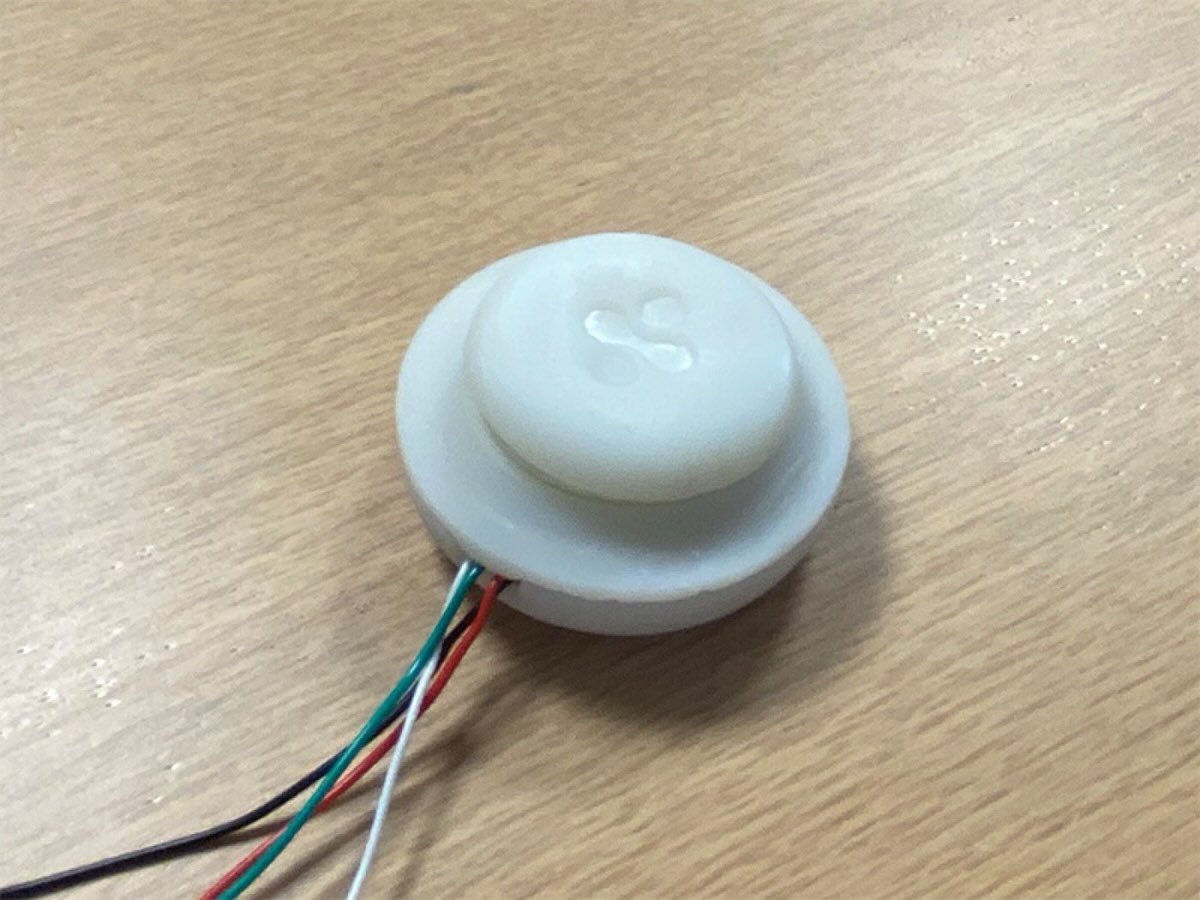
Premier essai de la rune posée sur ses contacts de charge
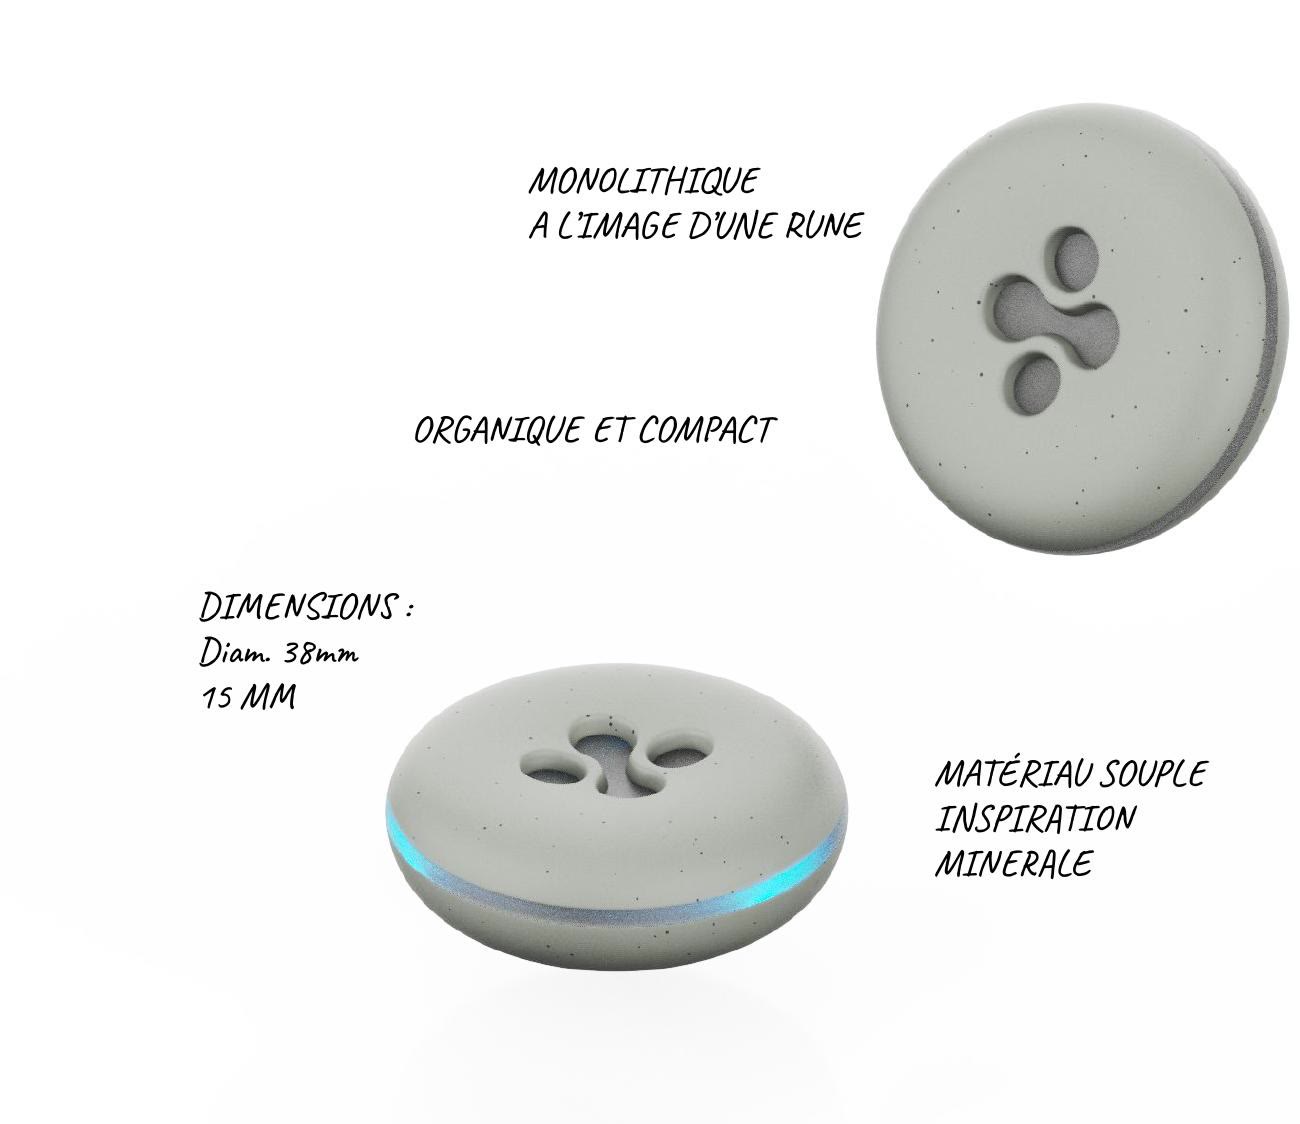
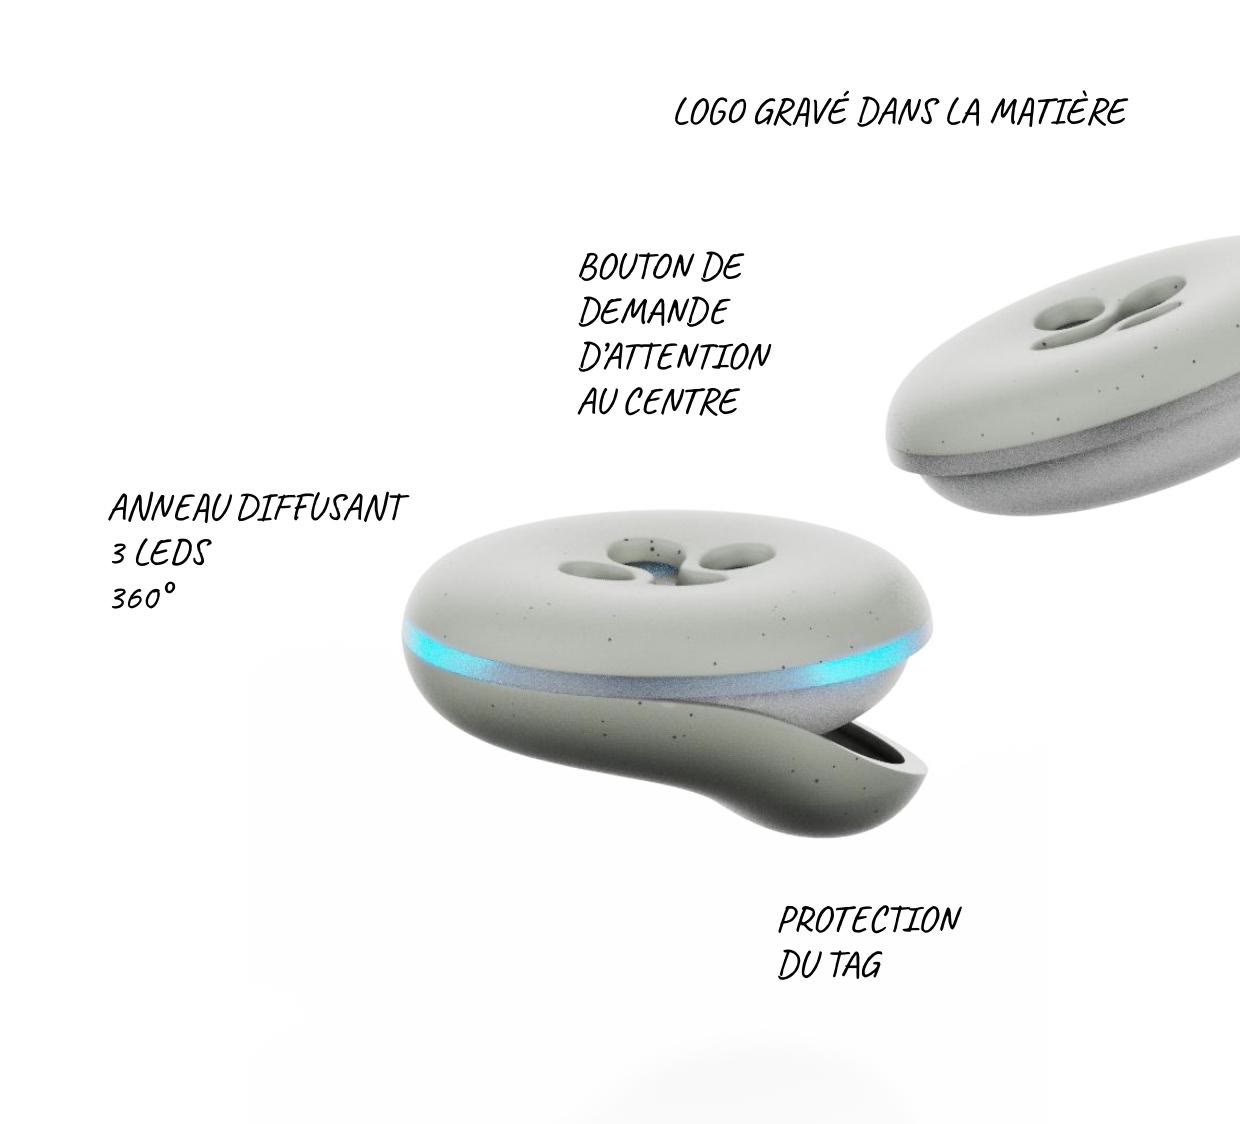
La rune annotée : monolithique, organique et compacte, 38 mm, matière souple d'inspiration minérale
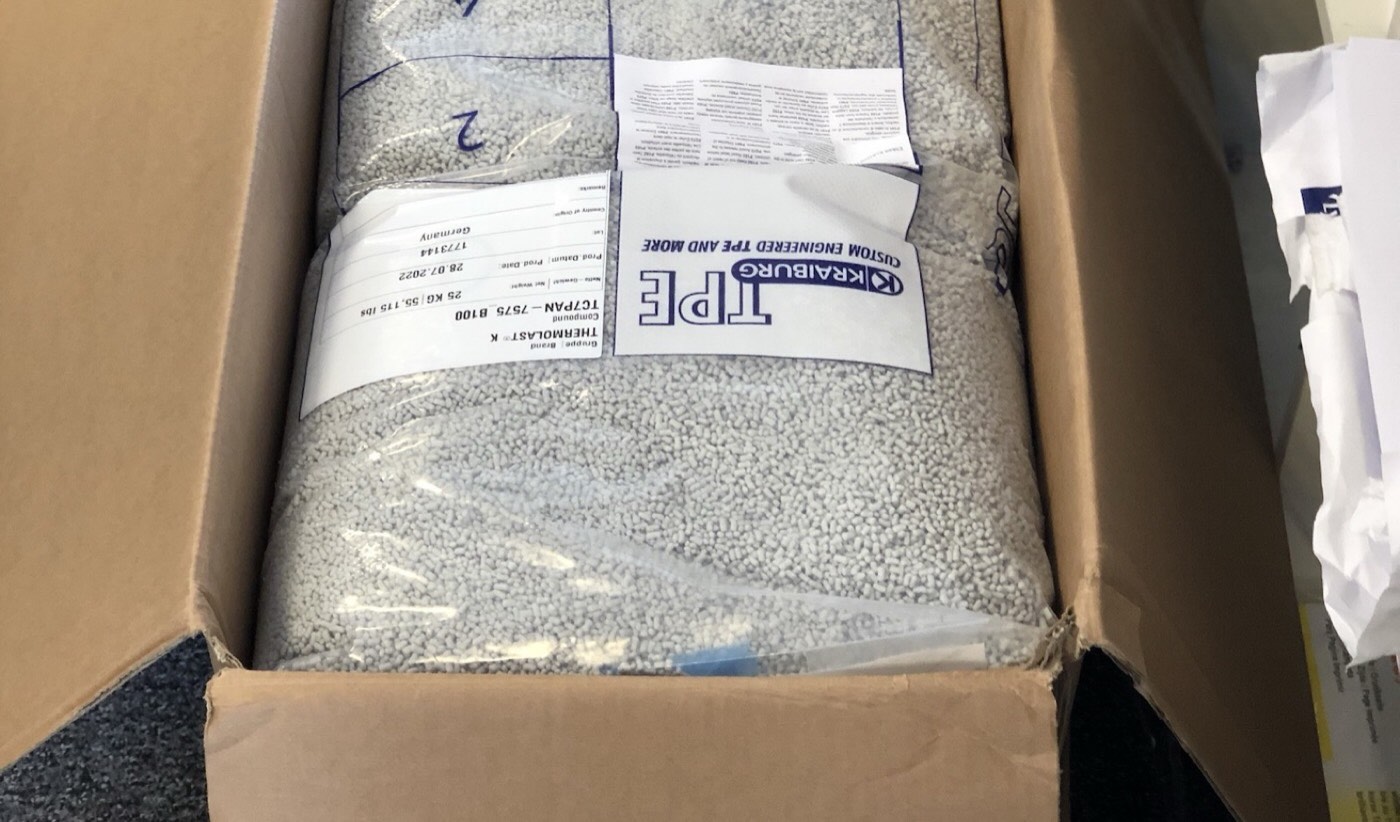
Granulés de la matière mouchetée, avant injection
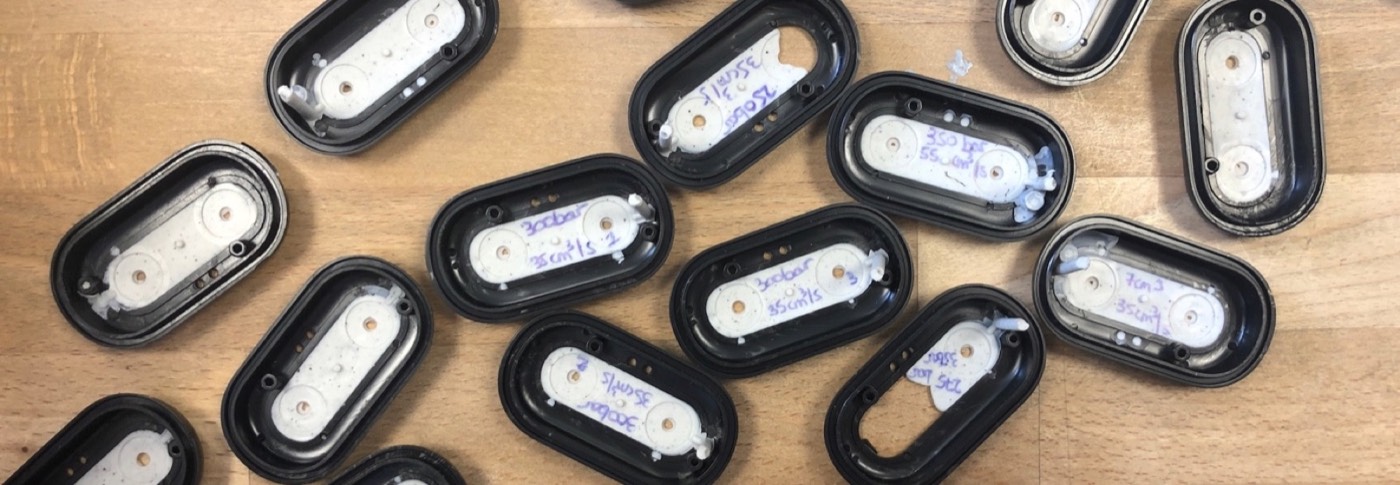
Premières pièces sorties de la presse à injecter, à l'atelier de Lille
06

De prestataire à partenaire

Entre la première visioconférence et ma première visite dans leurs locaux parisiens, l'équipe était passée d'une dizaine à une cinquantaine de personnes. Après la livraison, le fondateur nous a proposé un partenariat plus étroit. Les commandes ont suivi, souvent urgentes : cent runes d'un coup, encore appelées prototypes.

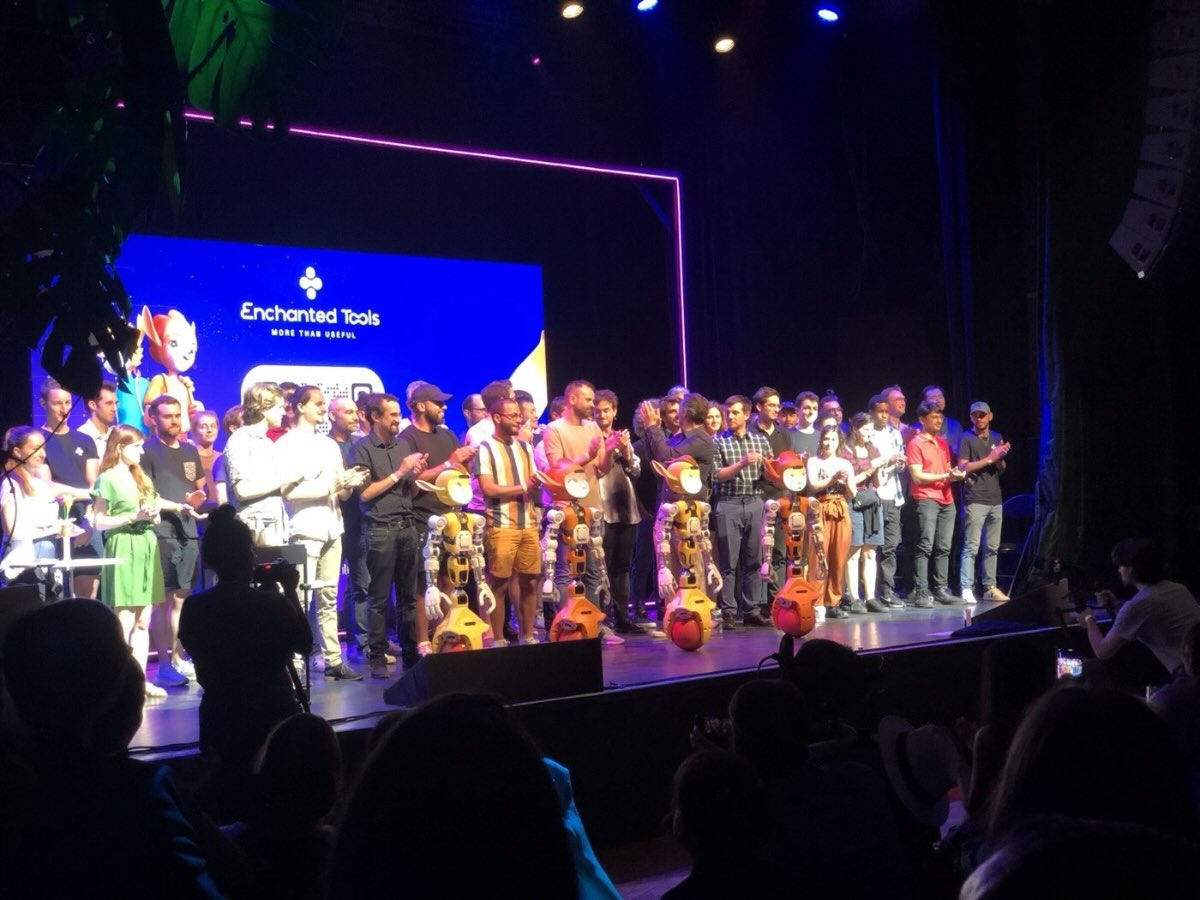
En juin 2023, pendant VivaTech, Enchanted Tools a présenté ses robots lors d'une soirée de lancement à Paris, avec une démonstration sur scène et la projection du film d'animation de l'univers Mirokaï. Les runes que nous avions dessinées y apparaissaient, sur grand écran. Un souvenir partagé avec toute l'équipe de design.

Soirée de lancement : l'équipe d'Enchanted Tools et les robots Mirokaï sur scène
Extrait du film d'animation de l'univers Mirokaï
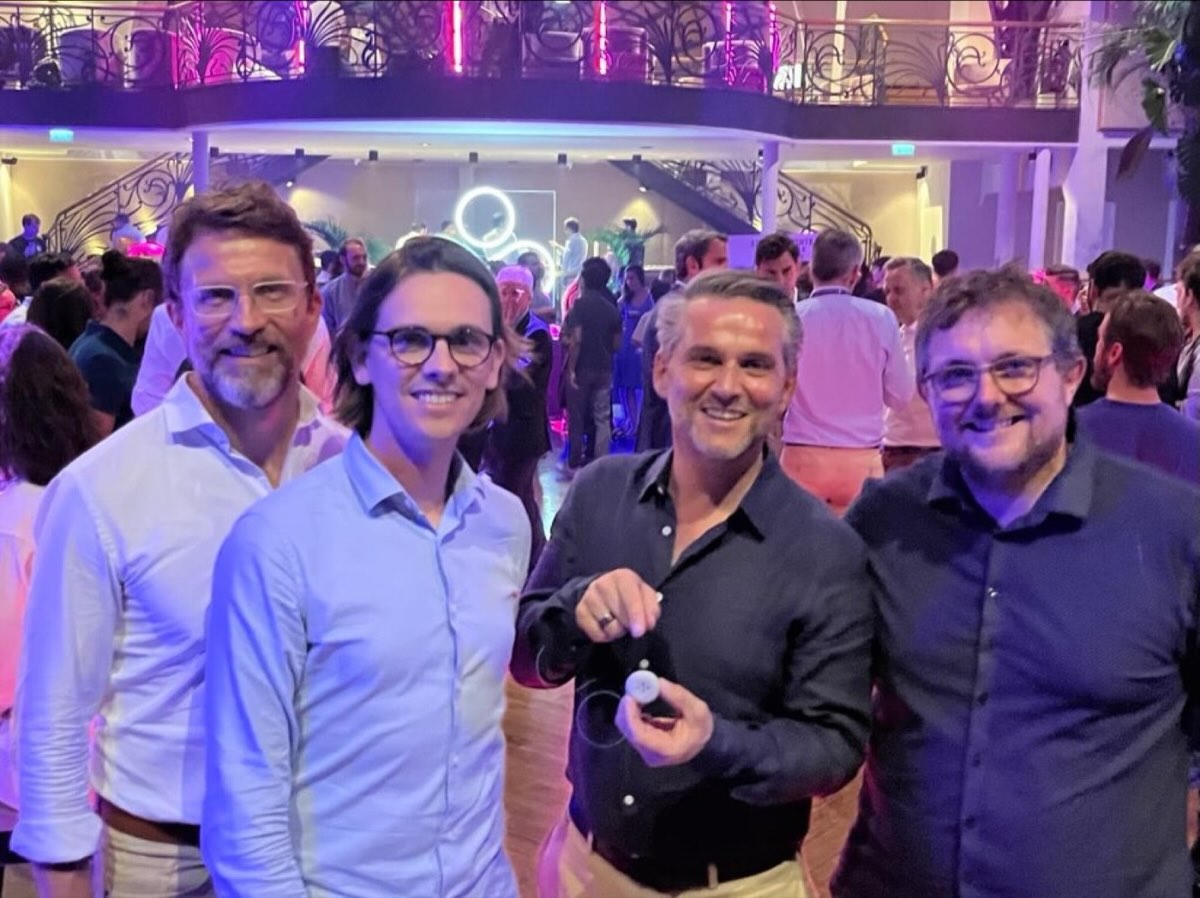
Soirée de lancement à Paris : Jérôme Monceaux, fondateur d'Enchanted Tools, tient la rune que nous avons conçue et fabriquée, entouré de mes associés de BLUEGRioT et de moi
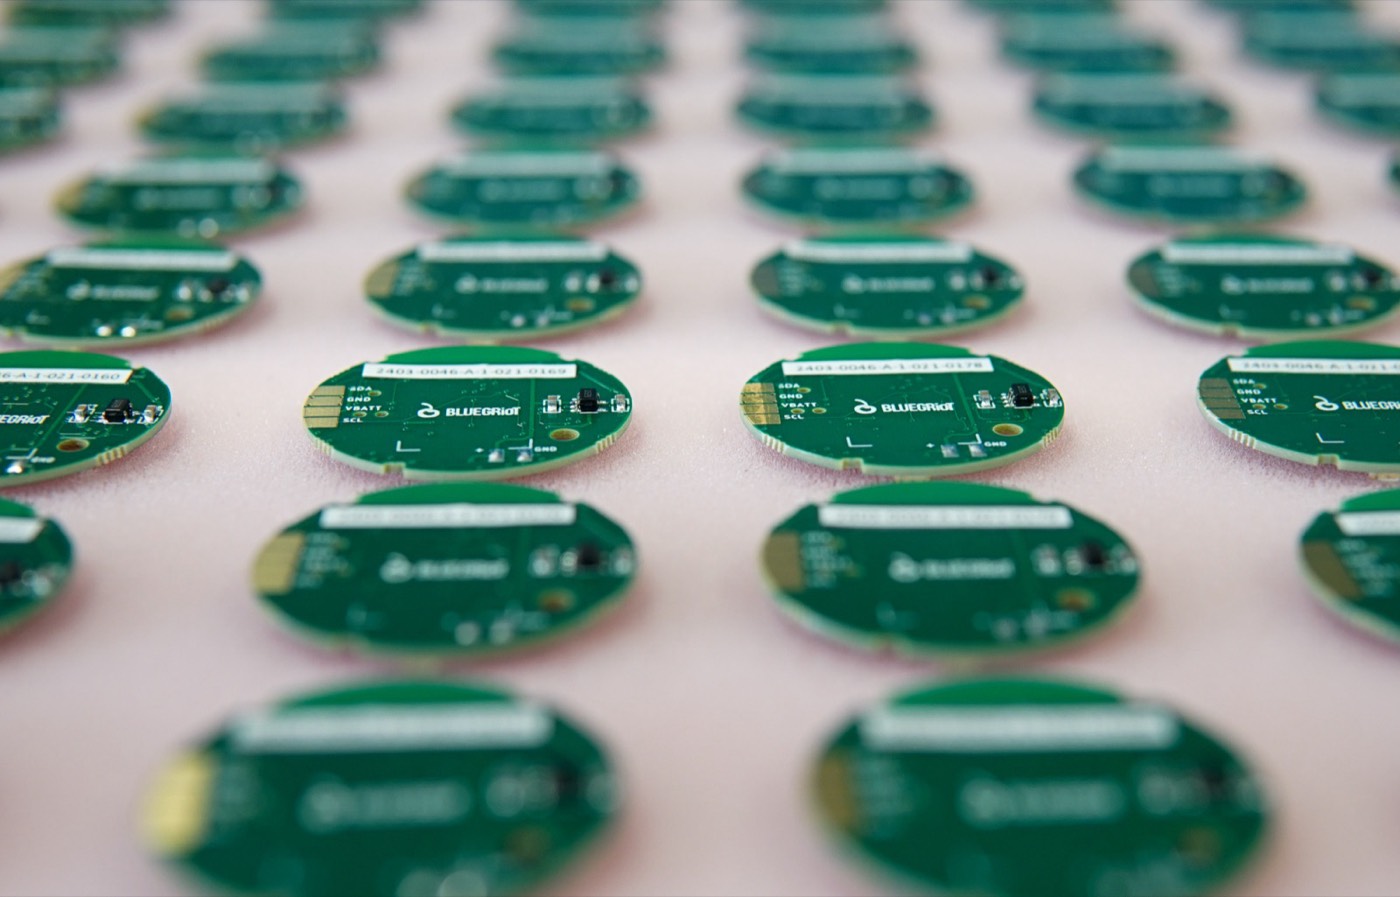
Les cartes de la série alignées, avant assemblage
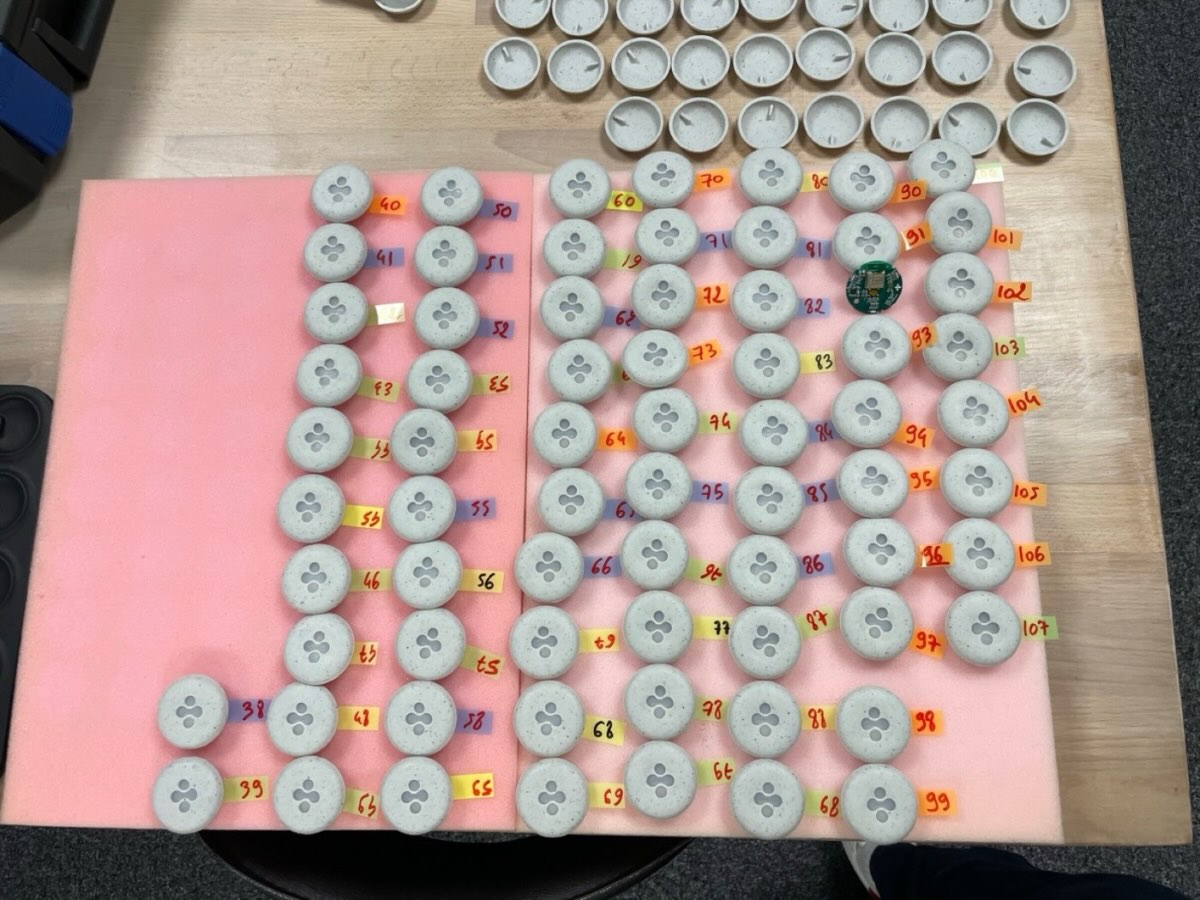
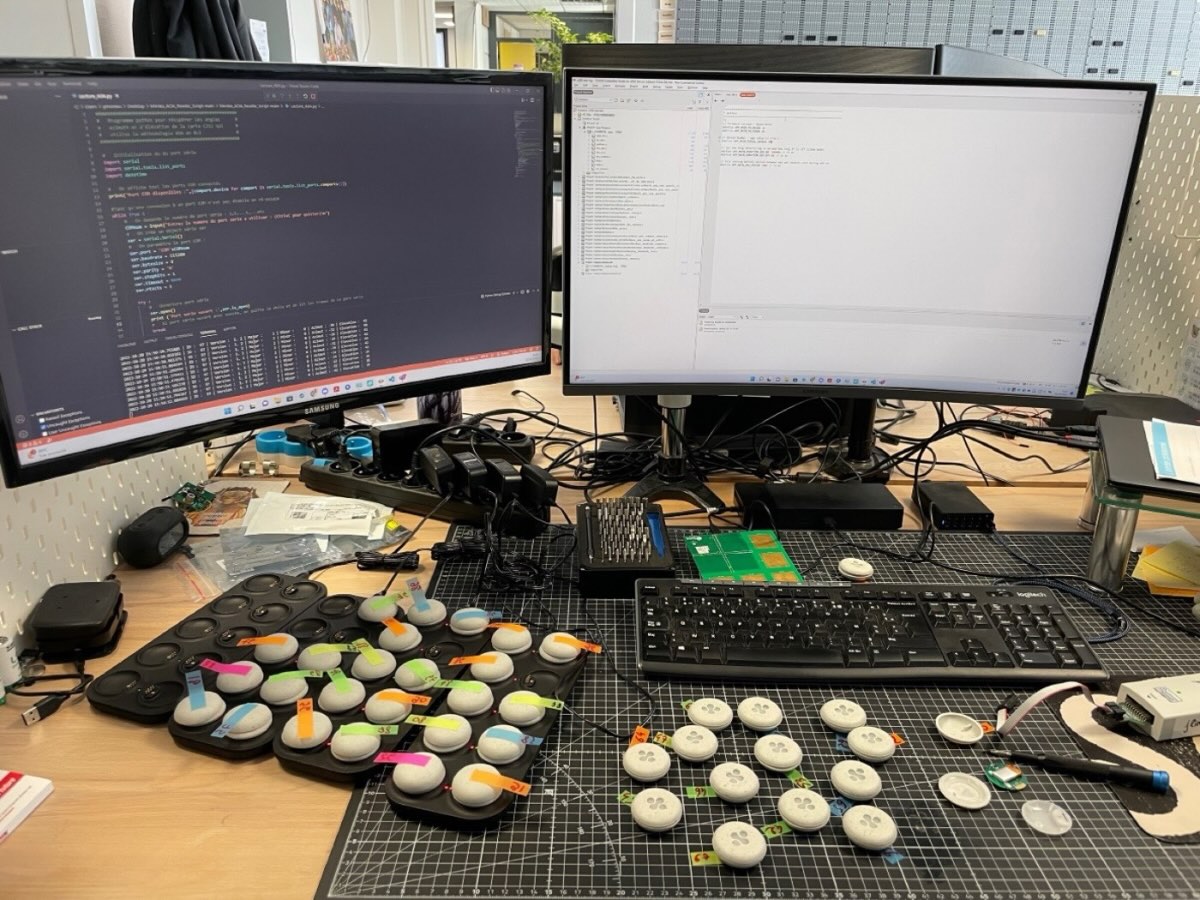
Chaque rune numérotée, flashée et contrôlée avant l'envoi
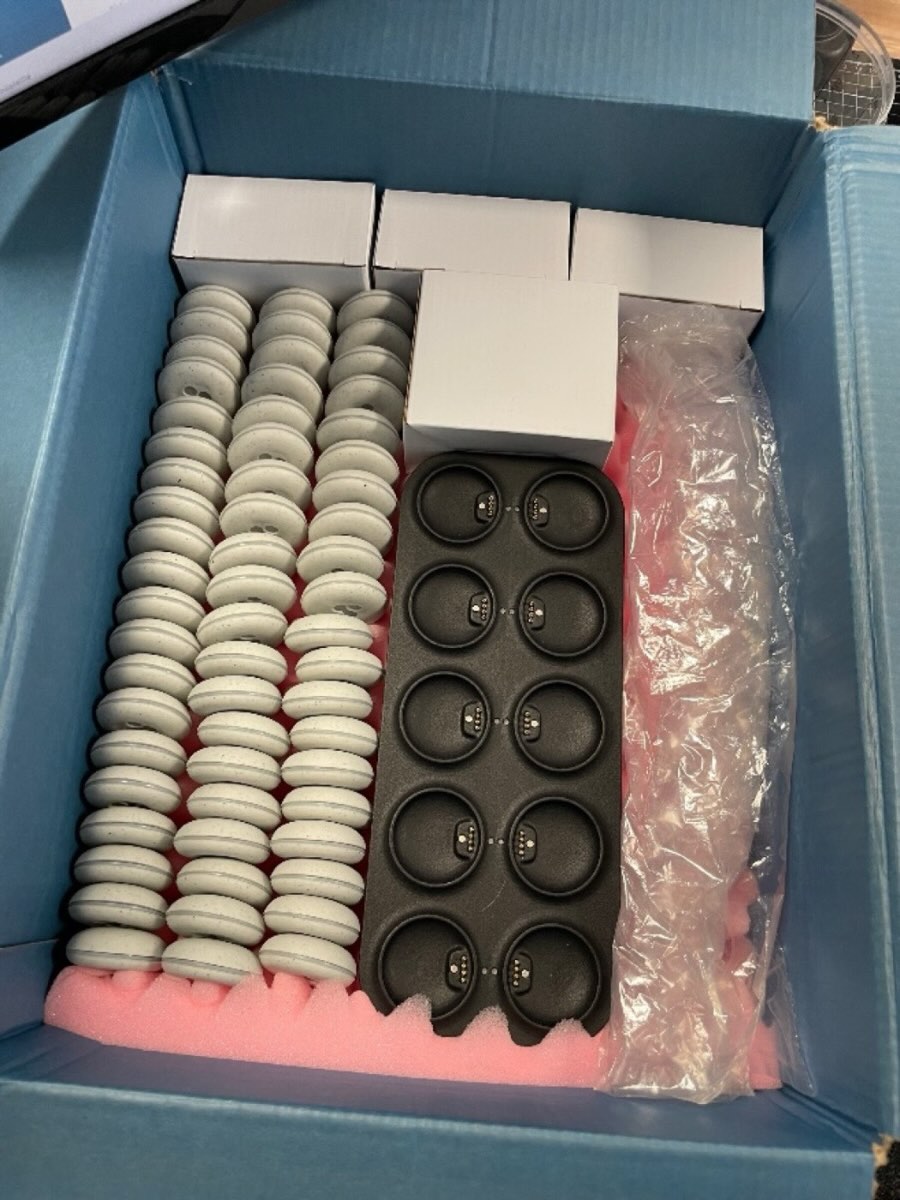
Runes et socles calés dans leur colis, prêts à partir pour Paris
L2

Conception

pour l'équipe technique
Architecture matérielle
Radio et localisation

Bluetooth basse consommation, extension de mesure de direction ajoutée aux trames d'annonce

Mouvement

Accéléromètre, pour savoir si la rune est manipulée

Interface

Bouton central au clic réglé sur maquettes, trois LED derrière un anneau diffusant

Énergie

Petite batterie rechargeable, mise hors tension complète par appui long

Recharge

Pastilles de contact sur pointes à ressort, aimant de centrage et de détrompage

Évolution

Bus I2C disponible pour ajouter des capteurs sans refaire la carte

Lecteur dans le robot

Matrice de cinq antennes commutées, liaison série vers l'ordinateur du robot

Boîtier

Partie rigide et coque souple mouchetée, injectées à l'atelier, bouton surmoulé

Du concept à la série
1

Design

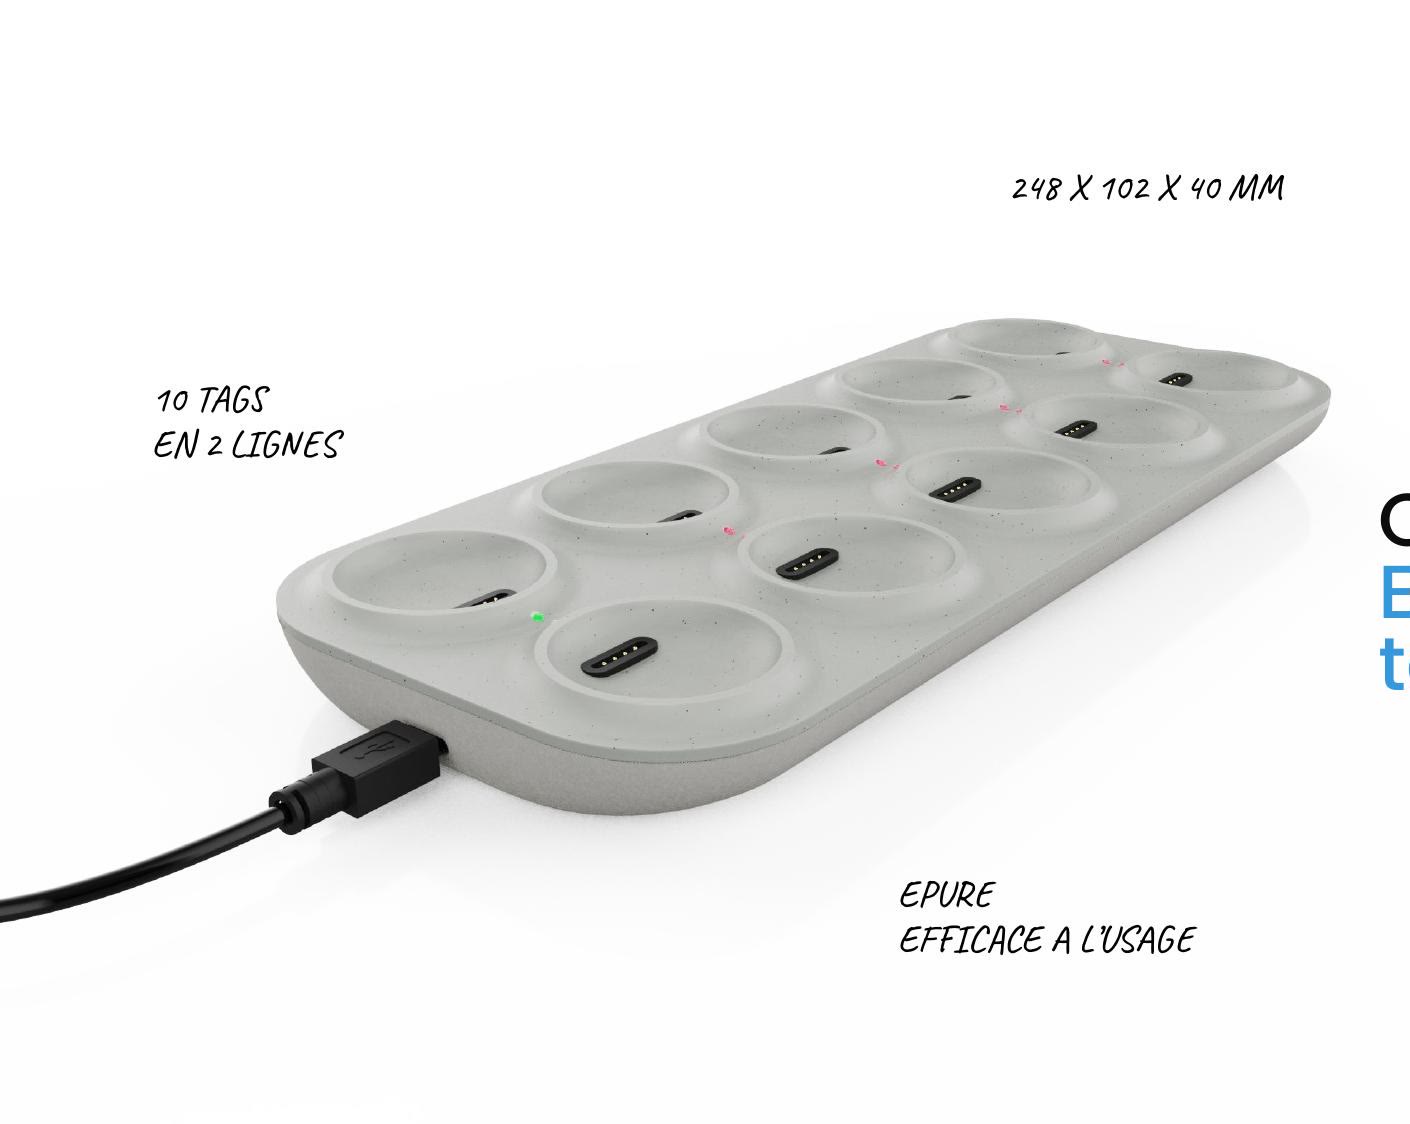
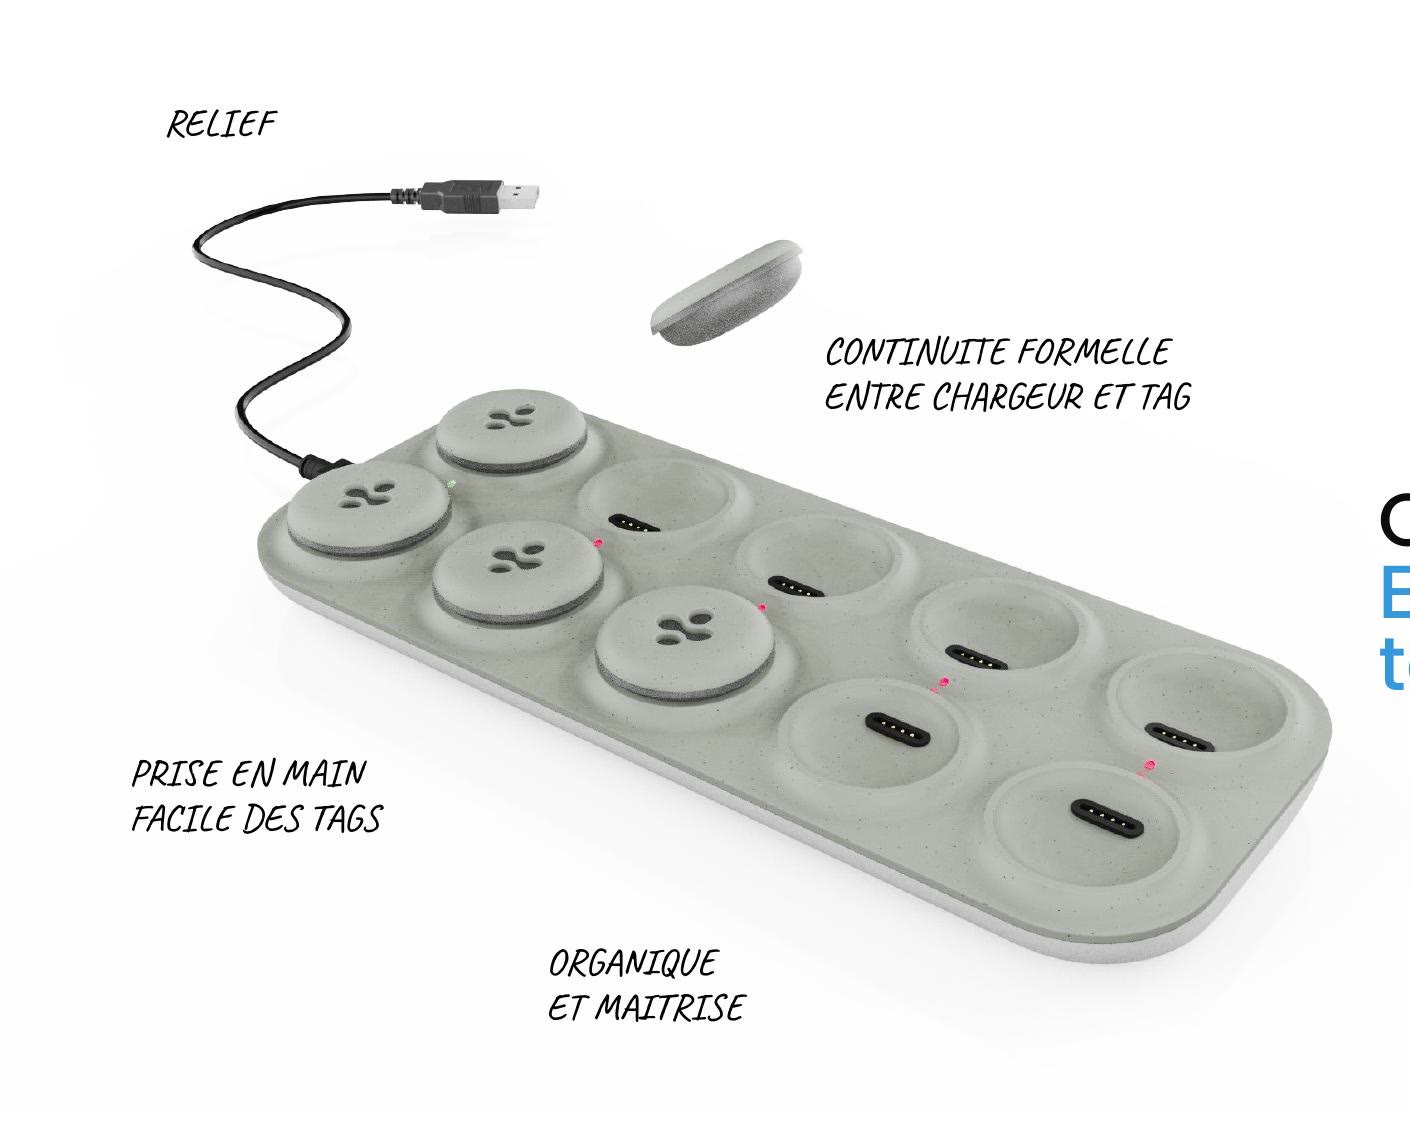
Une rune monolithique de 38 mm, un anneau lumineux visible à 360°, une connectique invisible. Le socle reprend les mêmes courbes, dix places sur deux rangées.

La rune annotée : logo gravé, bouton de demande d'attention, anneau diffusant trois LED
Le socle annoté : dix runes sur deux lignes, alimentation USB
Le socle en usage : continuité formelle entre socle et rune, prise en main facile
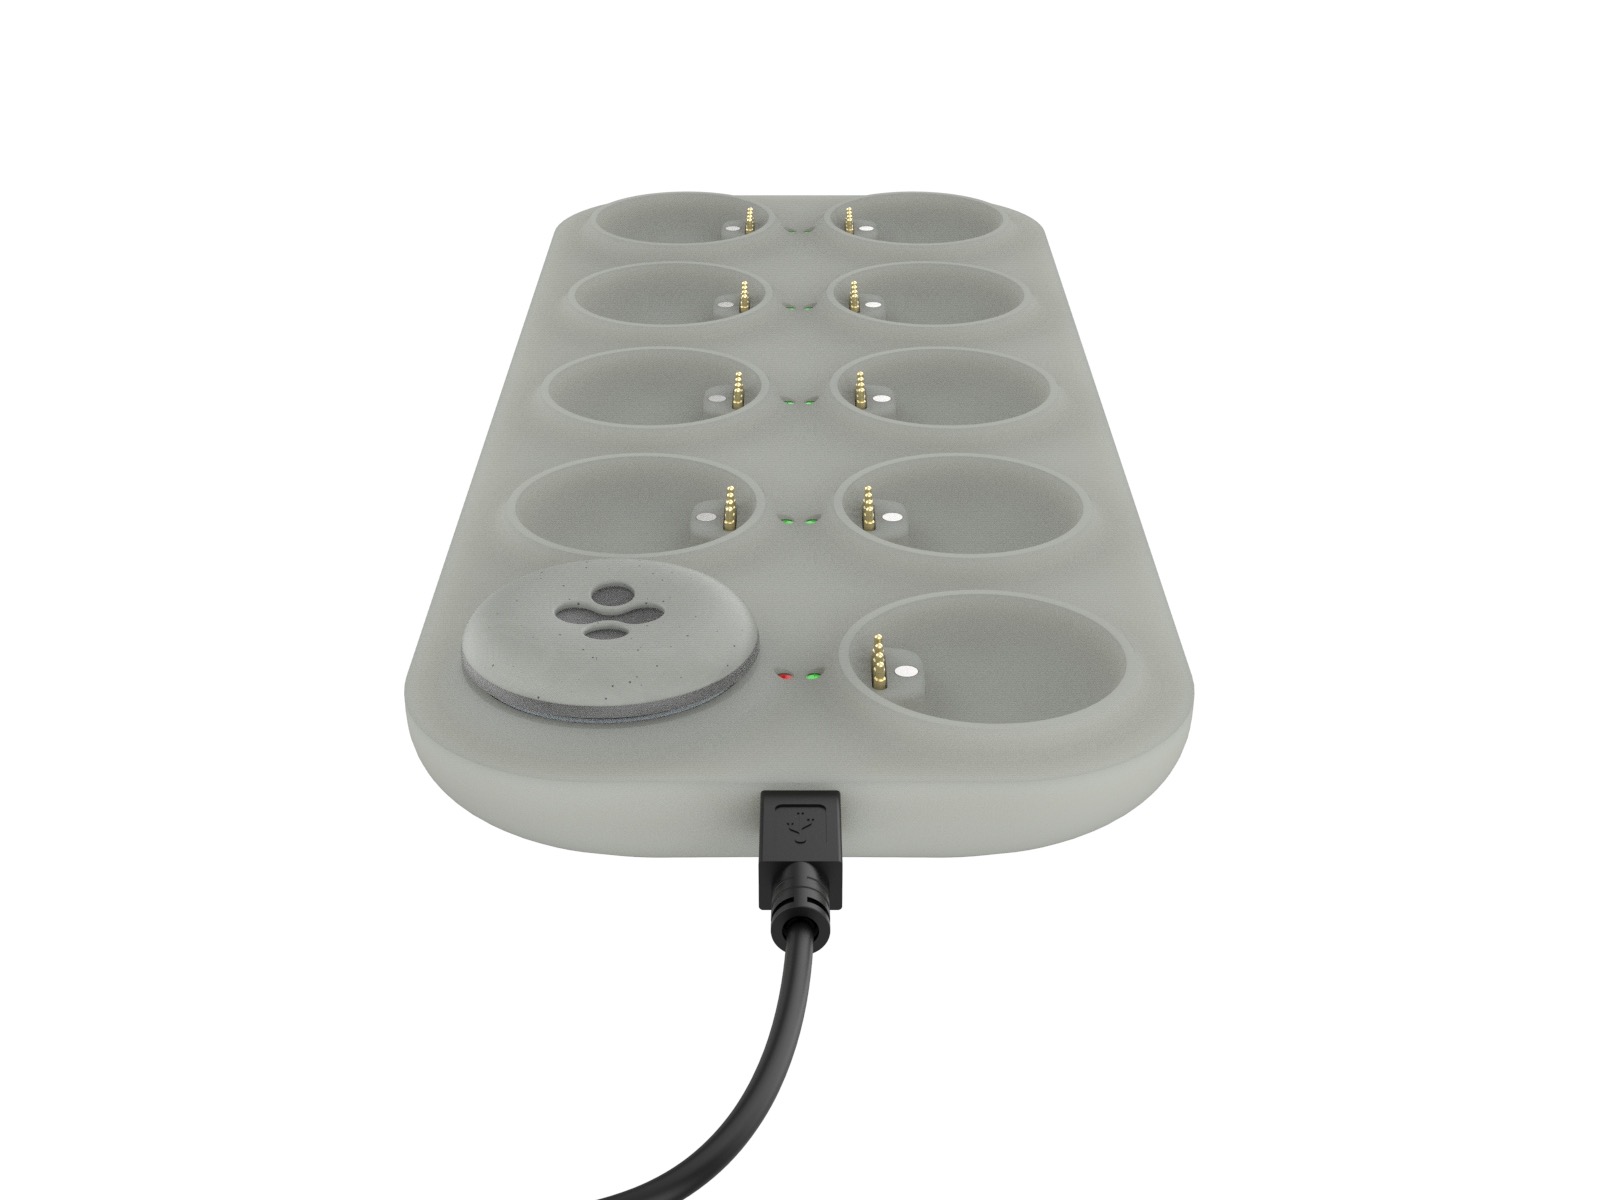
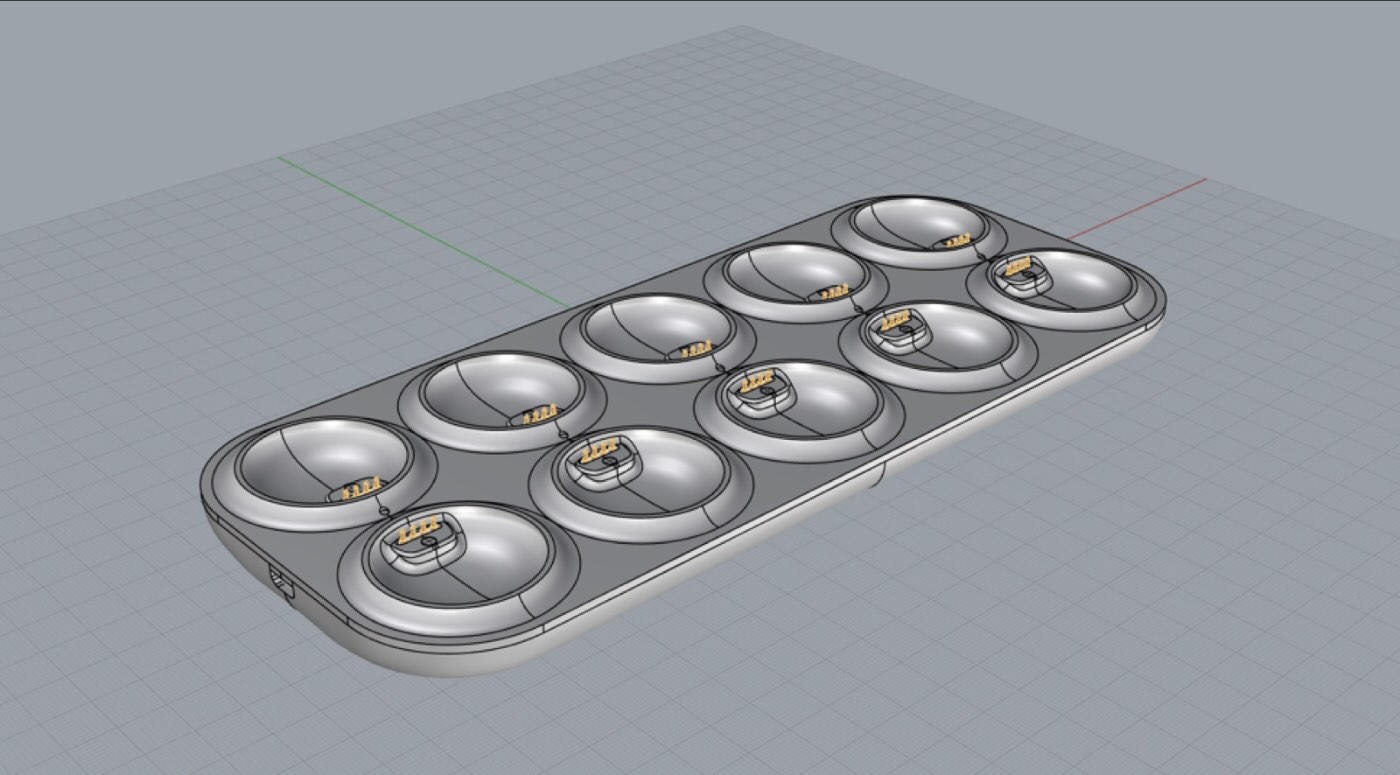
Rendu du socle de recharge, une rune posée
2

Prototypage

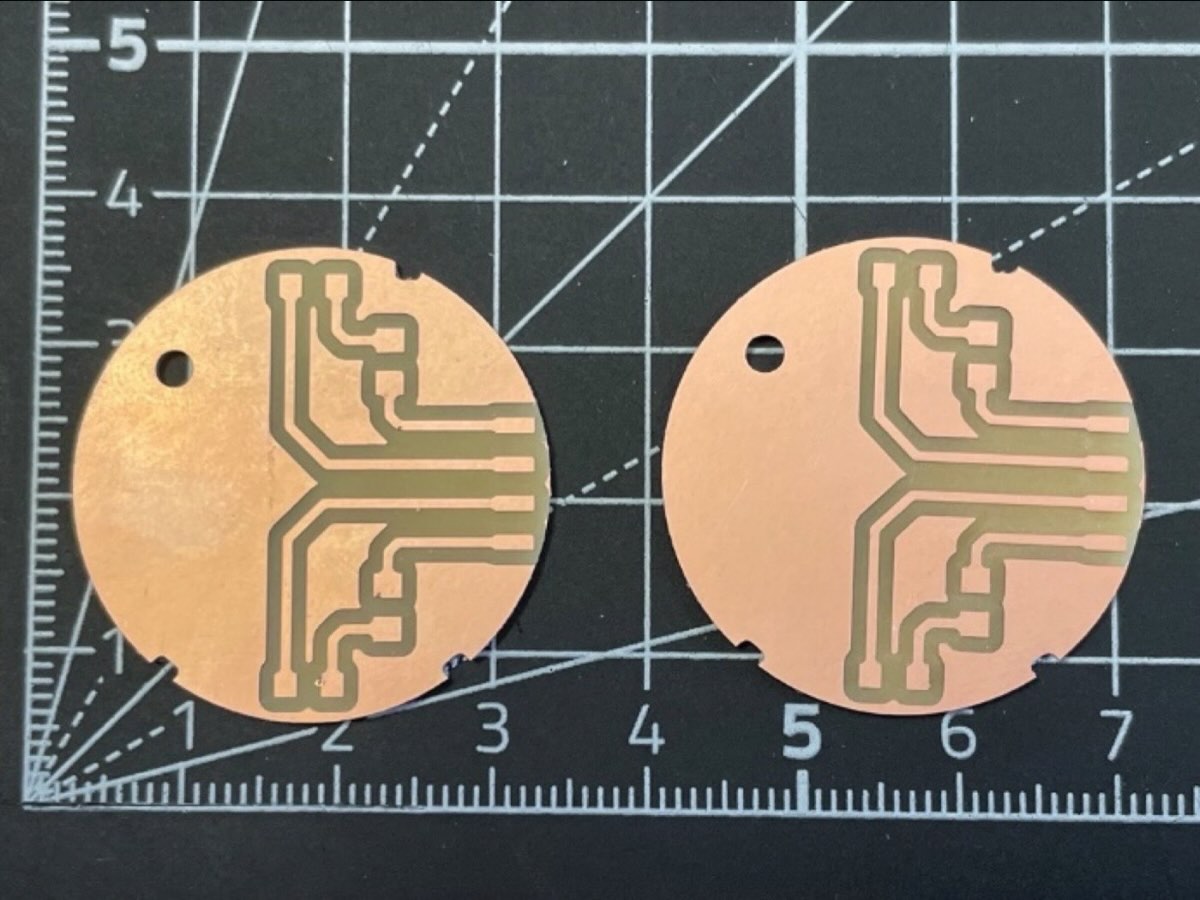
Cartes gravées à l'atelier pour valider le contact, capots imprimés pour régler le clic, maquette de socle à une place avant de passer à dix.

Cartes de charge gravées à l'atelier
Carte gravée et capot imprimé, prêts à l'assemblage
Prototype de socle à une place, contacts à ressort
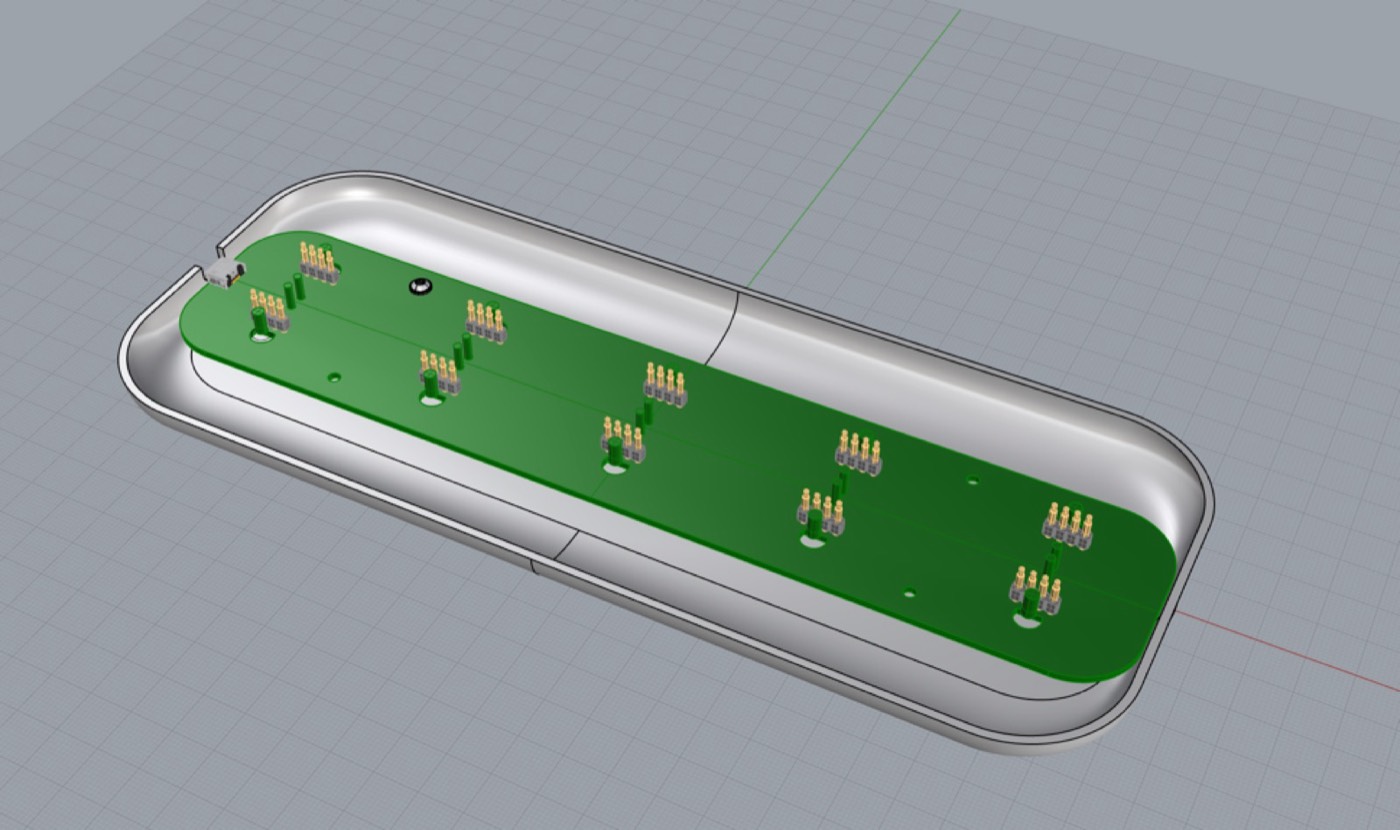
Conception de la carte du socle dans son boîtier
3

Électronique et assemblage

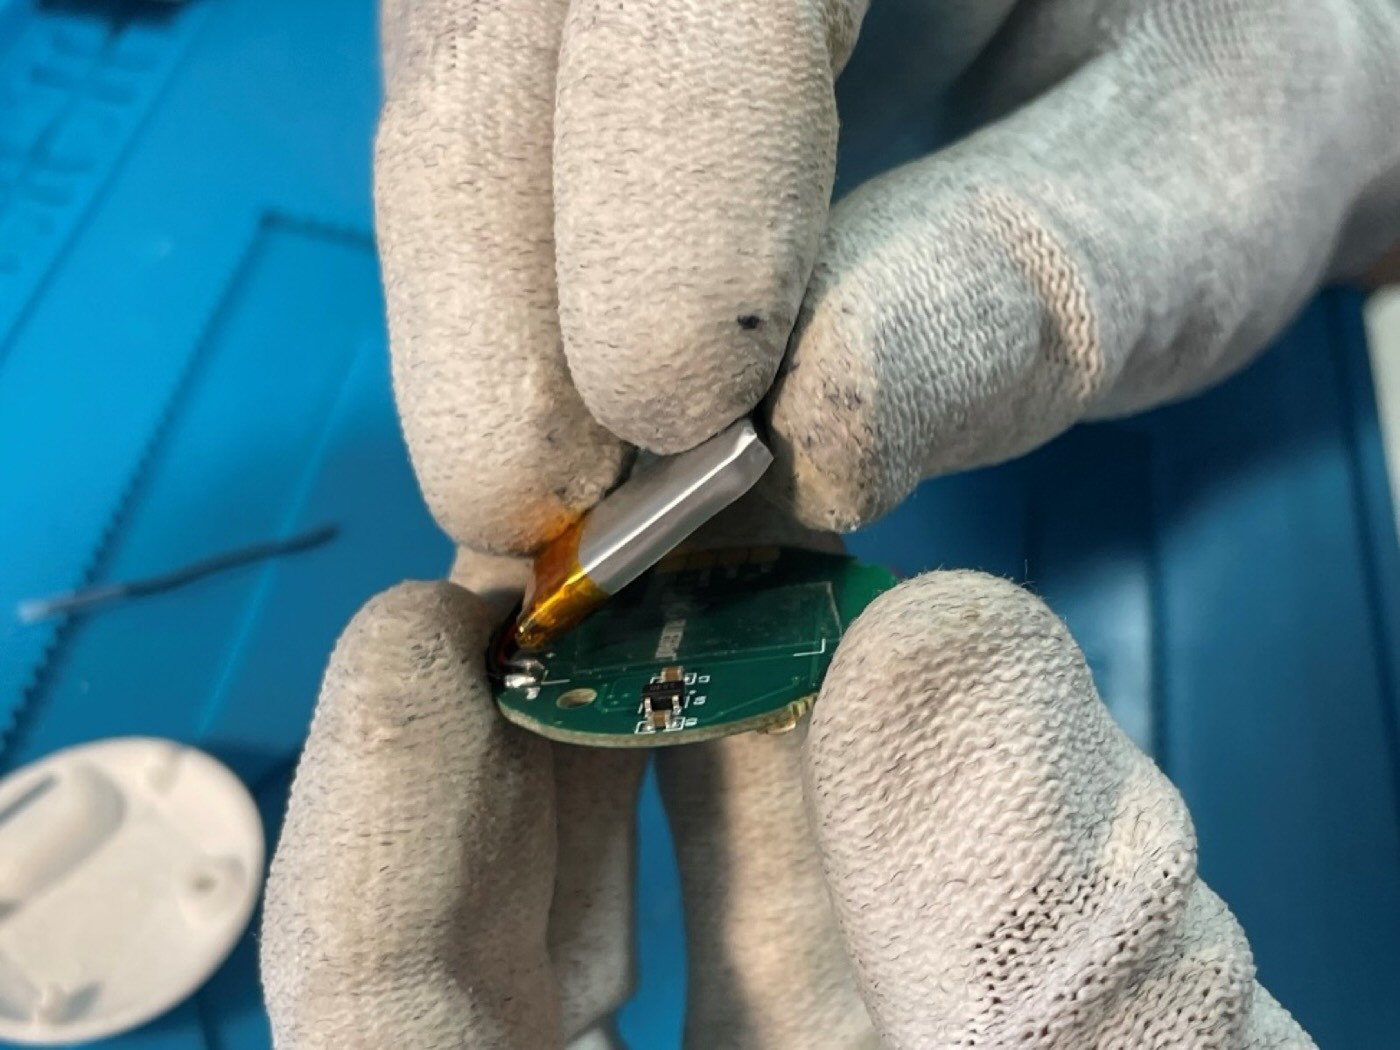
Une carte ronde, la batterie collée au dos, puis chaque rune flashée et contrôlée selon un plan de test écrit pour l'occasion.

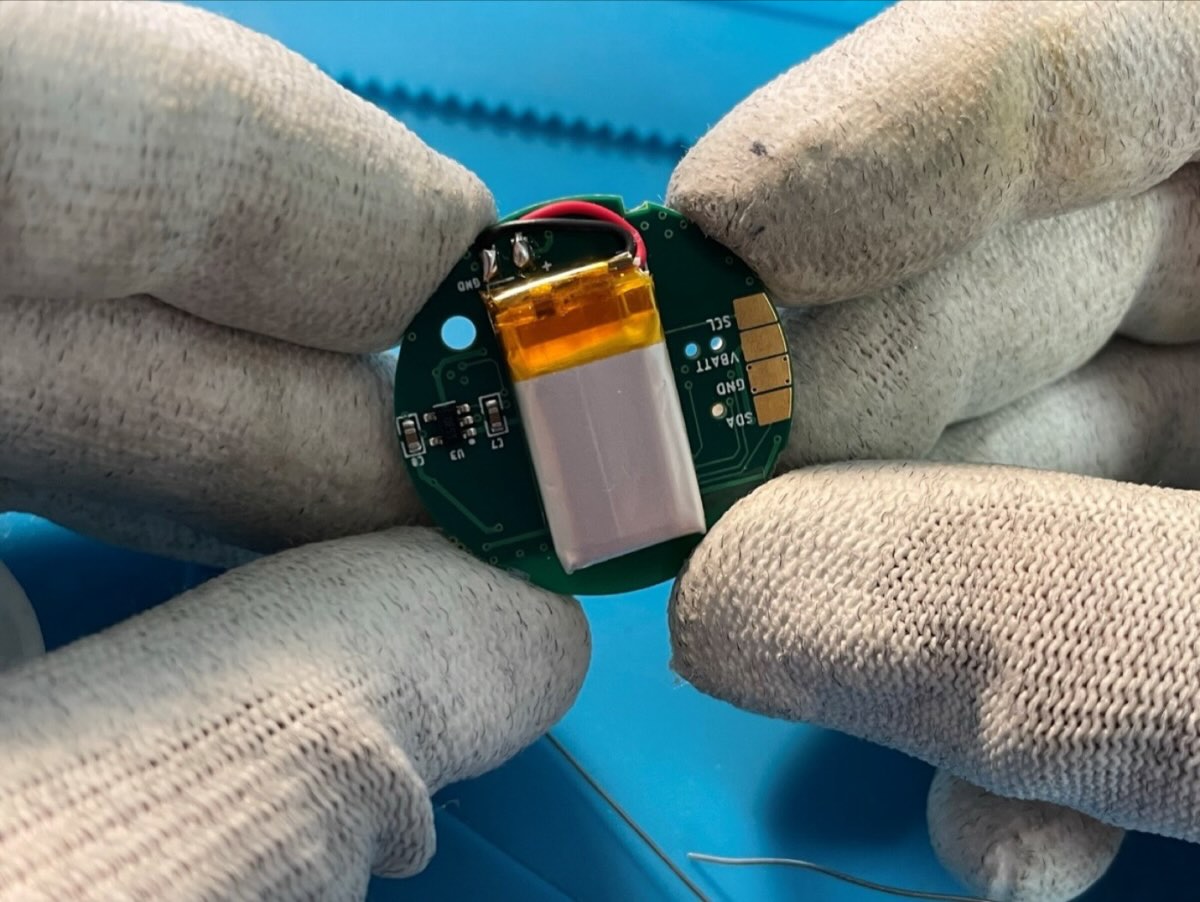
Carte de la rune et sa batterie, avant fermeture
Pose de la batterie au dos de la carte
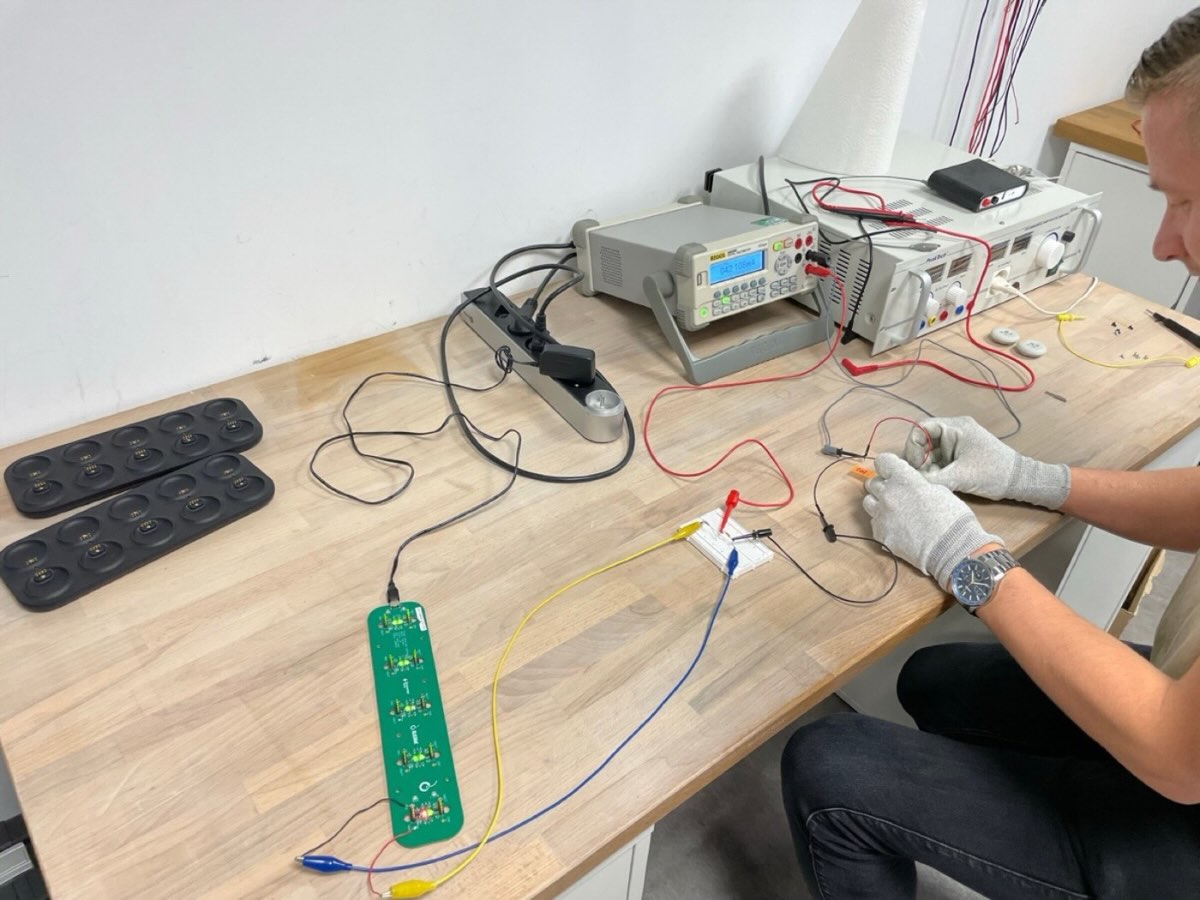
Test des cartes du socle au laboratoire
Poste de flashage et de contrôle des runes
4

Plasturgie

Moules usinés, matière souple mouchetée, réglages trouvés à l'atelier en baissant température et pression jusqu'à une pièce propre.

Sacs de matière reçus pour l'injection
Pièces injectées et leurs empreintes
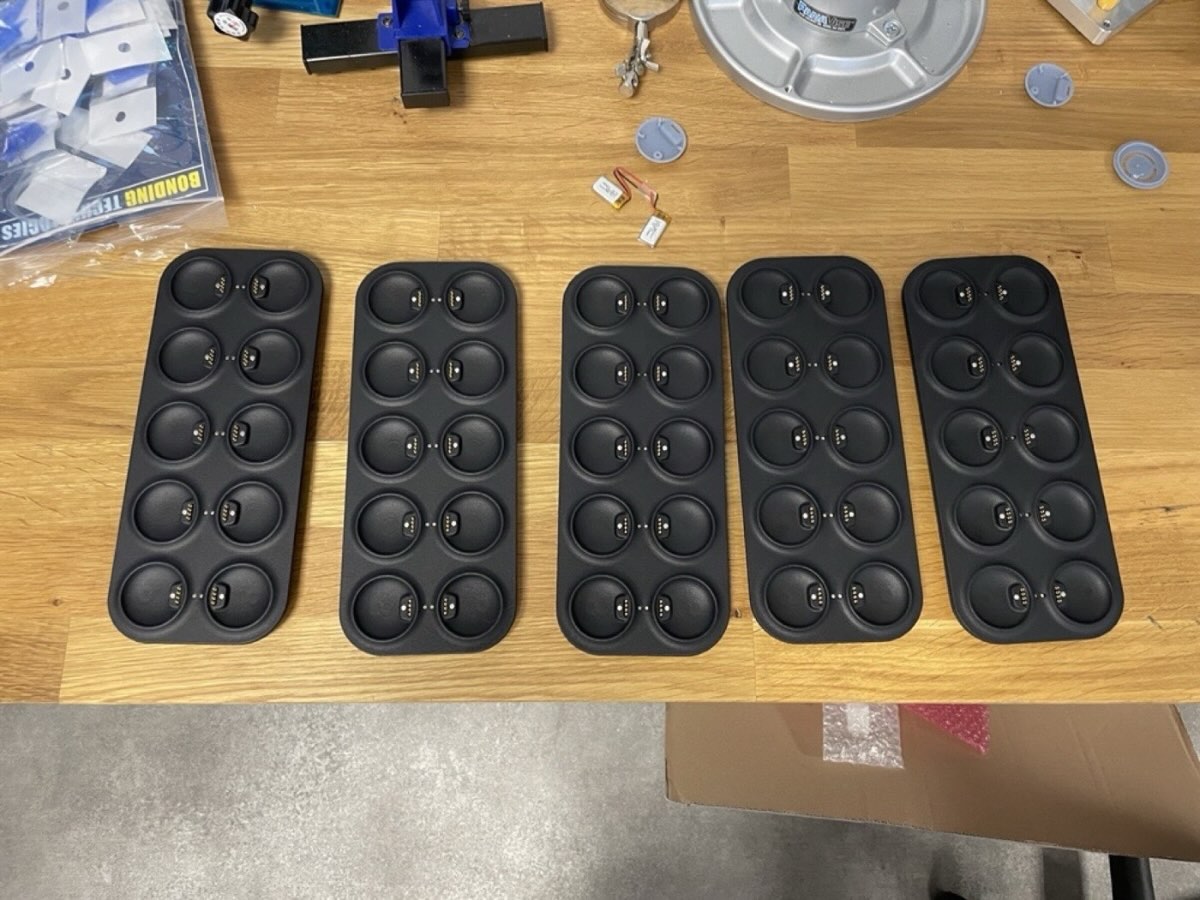
Cinq boîtiers de socle prêts à l'assemblage
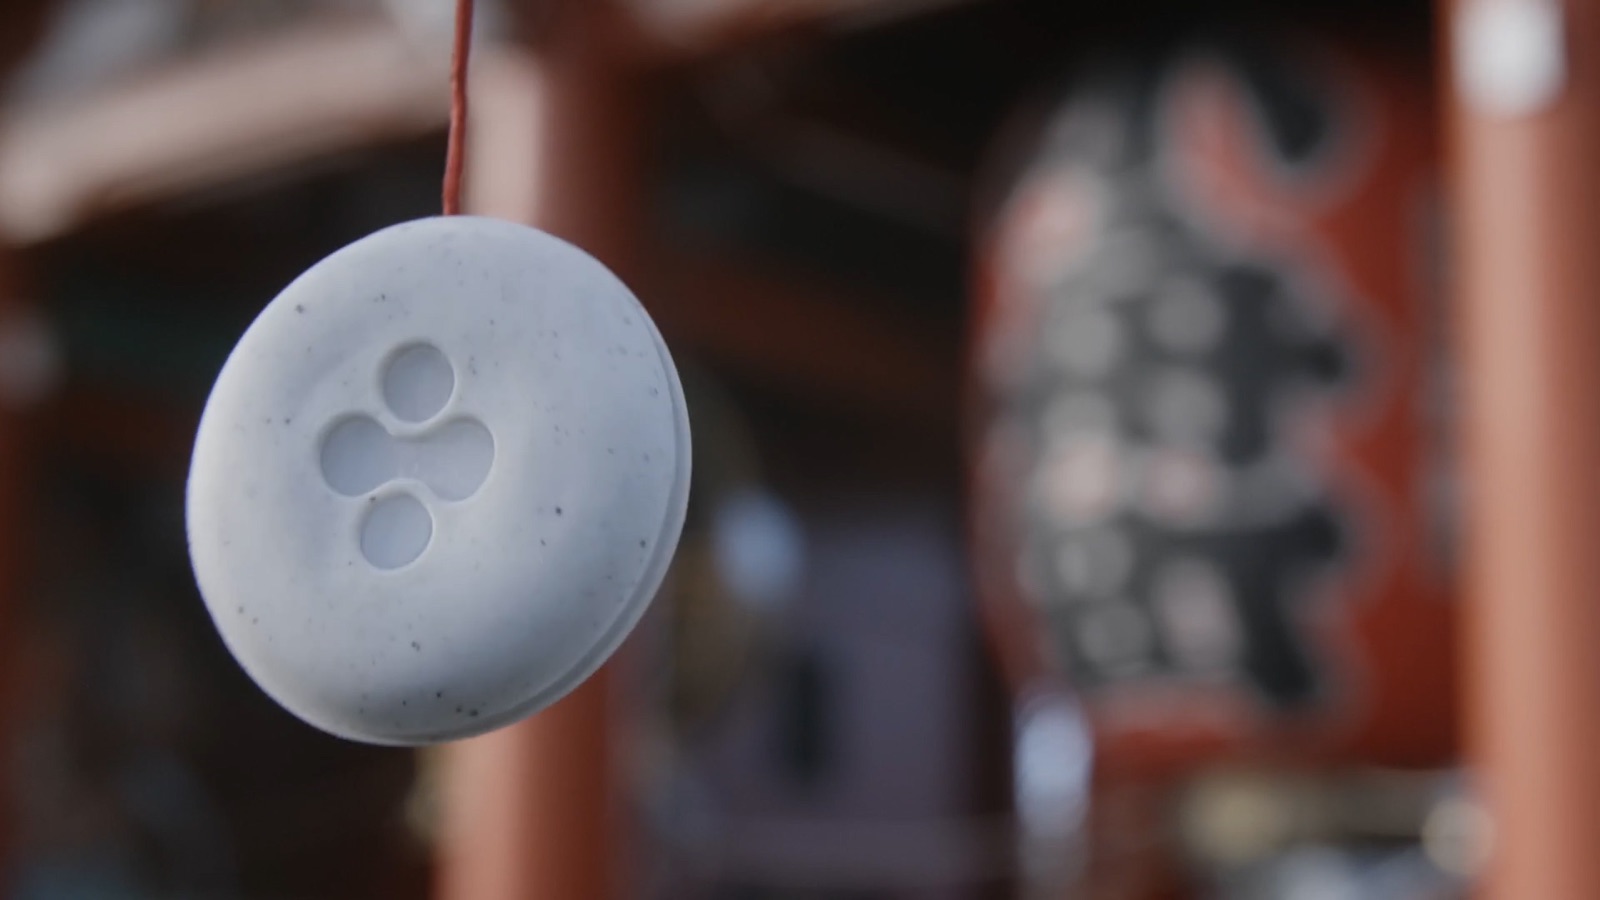
Une rune en gros plan, matière mouchetée
Point délicat 1

Bluetooth ou RFID UHF

La RFID UHF avait un vrai atout : une étiquette passive, sans batterie à recharger. Mais sur le terrain, le Bluetooth donnait la direction de l'étiquette avec une bien meilleure précision, y compris à travers les murs.

La batterie, elle, est devenue un avantage : une rune active, avec sa propre carte, peut porter des LED, un bouton, et demain des capteurs. Le client a retenu le Bluetooth.

Bluetooth AoARFID UHF
Direction5° prèsmoins précise
Étiquettebatteriepassive
ÉvolutivitéLED, bouton, capteursidentifiant seul
Point délicat 2

Localiser sans vider la batterie

Le lecteur commute ses cinq antennes pendant la réception d'une trame : le décalage de phase entre antennes donne l'angle d'arrivée. Mais chaque trame enrichie pour la localisation coûte de l'énergie, et le client visait un an d'autonomie.

J'avais prévu un fonctionnement en deux temps : la rune émet comme une balise ordinaire, très économe, 99 % du temps. Quand le robot la cherche, il s'y connecte, lève un drapeau, et la rune passe en mode localisation. Il fallait accéder à la bibliothèque de localisation du kit, que son fournisseur gardait fermée. Une étude de consommation mesurée, scénario par scénario, a fixé le meilleur compromis.

PrévuObtenu
Localisationà la demandepermanente
Autonomie1 an6 mois
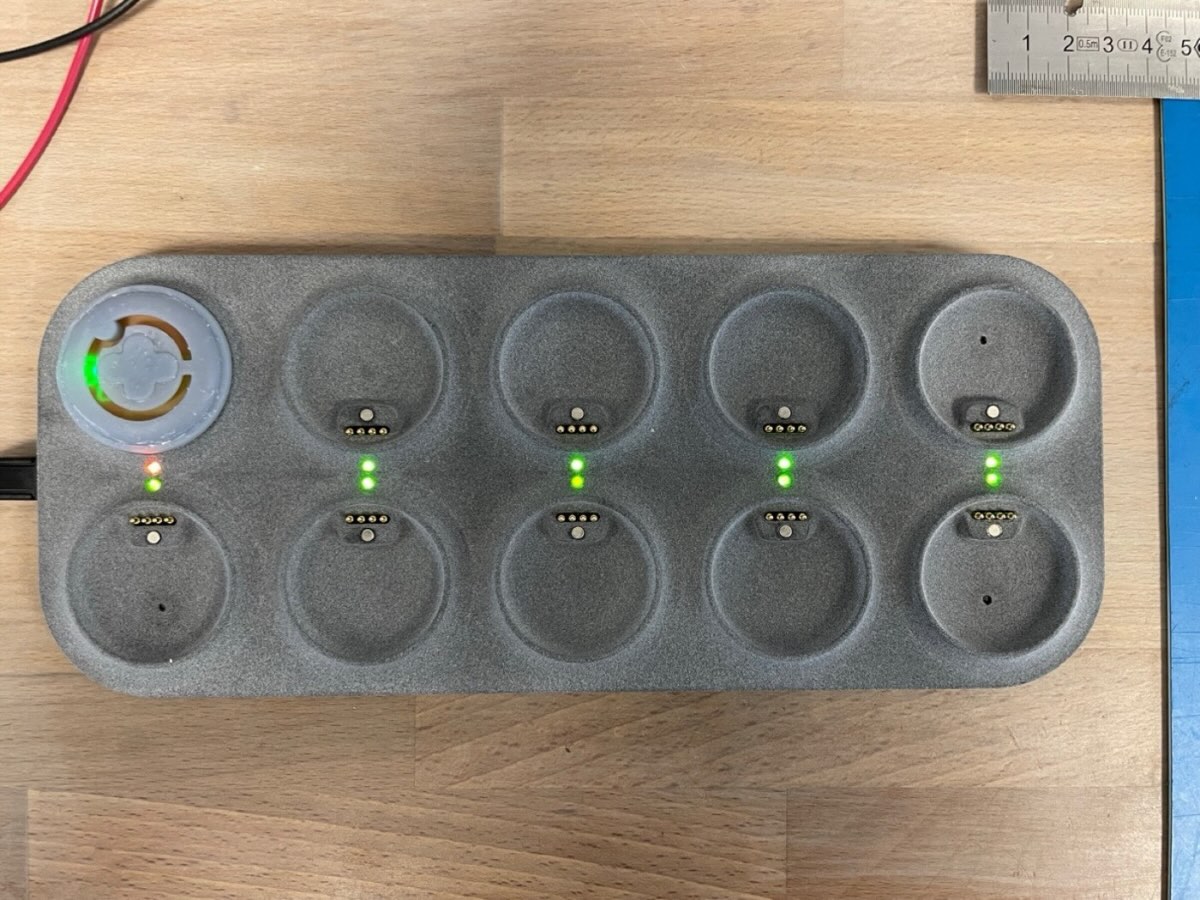
Le socle assemblé, une LED d'état par place
Deux socles pleins, vingt runes en charge
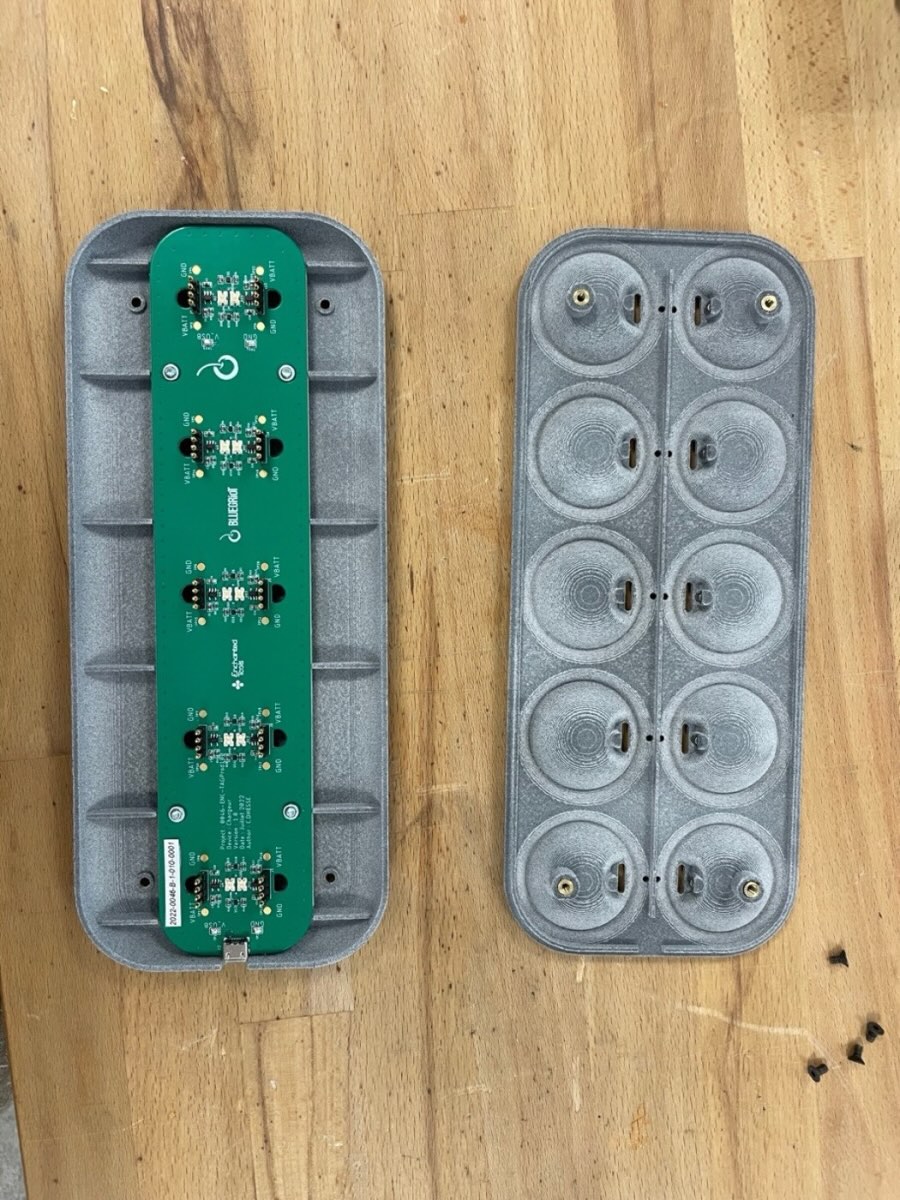
La carte électronique du socle à côté de son boîtier
Conception du socle dix places

Un socle qui place la rune tout seul

Sur le cintre connecté, j'avais appris que la recharge est un produit à part entière. Ici, nous l'avons traitée comme telle dès le départ : une maquette à une place pour valider le contact, puis dix places sur une seule carte. Un aimant attire la rune, la centre et la tourne dans le bon sens. Des pointes à ressort font le contact. Une LED par place indique l'état de charge.

Avec le reculUn prototype qui fonctionne donne vite envie de passer à la production. Ici, les commandes de « prototypes » par centaines se sont enchaînées sans passer par l'industrialisation : pas de banc de test prévu dès la conception, des contrôles à la main, des non-conformités remontées ensuite par le service qualité du client. Aujourd'hui, j'explique dès le départ pourquoi cette étape fait gagner du temps, même quand elle semble en faire perdre.